Проєкт Snapshot
| Предмет |
Деталі |
| Промисловість |
Операції цивільної авіації / аеропорту |
| Регіон |
Північно-Східна Азія |
| Навколишнє середовище |
Прибережний вузловий аеропорт у регіоні з високою активністю птахів, розташований поблизу захищених водно-болотних угідь і естуарних місць уздовж основного міграційного маршруту |
| Основний виклик |
Немає виявлення птахів у реальному часі вночі чи в несприятливу погоду; відсутня дальність раннього попередження; Немає даних про кількісну оцінку зграї |
| Розгорнутий радар |
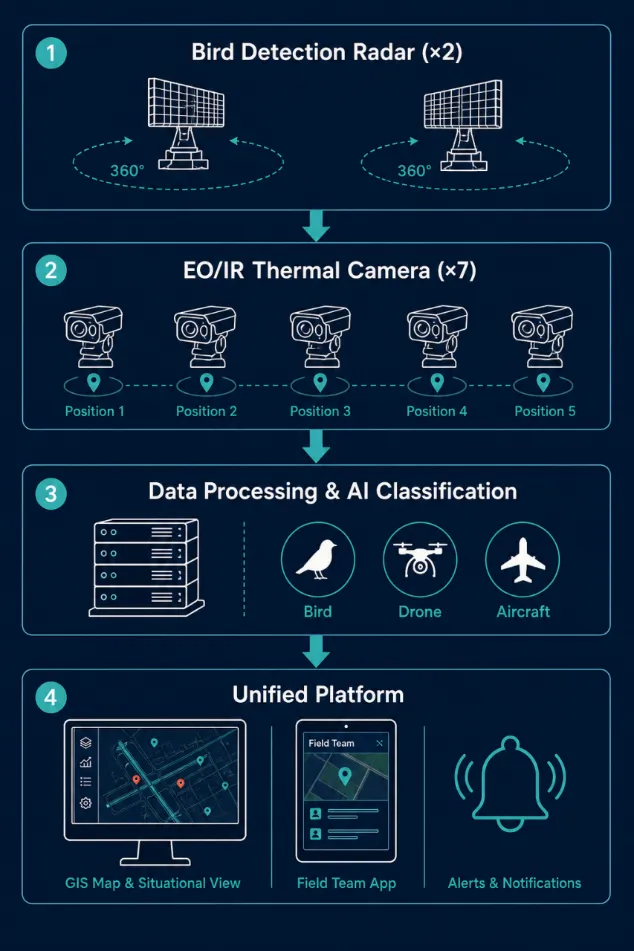
2 × MR-RDT10K Радар спостереження на низьких висотах |
| Камера розгорнута |
7 × MR-HTVC12035-2132 Тепловізійна камера далекої дальності PTZ |
| Платформа |
Уніфікована платформа управління ризиками птахів — GIS дисплей, зонування ризиків, автоматизовані сповіщення, відтворення, статистика, інтерфейс для планшета |
| Тривалість проєкту |
24 місяців (12 місяців будівництва + 12 місяців сезонної оптимізації) |
| Ключовий результат |
24/7 моніторинг птахів у всіх зонах злітно-посадкових смуг у будь-якій погоді з автоматизованою оцінкою ризиків і відправкою польової команди в реальному часі |
Передумови
Зіткнення з птахами є однією з найпослідовніших задокументованих ризиків для безпеки авіації, визнаною пріоритетною проблемою ICAO, FAA та EASA. Цей аеропорт є важливим міжнародним вузлом, розташованим у прибережному регіоні Північно-Східної Азії з високою активністю птахів протягом усього року. Охоронювані водно-болотні та естуарні середовища в навколишній місцевості розташовані в межах кількох кілометрів від системи злітно-посадкової смуги, що створює тривале охолодження, яке посилюється під час сезонної міграції, коли масштабні рухи птахів часто збігаються з піком польотних операцій.
Існуюче управління птахами в аеропорту базувалося на наземних патрулях, спостереження за вежами та реактивну реакцію після того, як птахи вже були помічені. Чотири обмеження робили цей підхід дедалі менш достатнім із зростанням обсягу повітряного руху:
· Немає нічного або низьковидимого покриття: візуальний моніторинг не може відстежувати рух птахів у темряві, тумані чи дощі — умовах, які зберігаються під час звичайних польотів
· Недостатня дальність попередження: Коли птахів візуально виявляли біля злітно-посадкових смуг, час підготовки до розсіювання часто був надто коротким перед тим, як літак досягав наближення або виліту
· Відсутність кількісної оцінки зграї: оператори не мали систематичного способу вимірювати щільність зграї, розподіл висоти чи траєкторію руху, що робило оцінку ризику суб'єктивною та залежною від зсуву
· Немає даних щодо втручання в середовище існування: Без безперервних спостережень аеропорт не мав доказової бази для проведення робіт зі зменшення атрактантів птахів по периметру
Кількість випадків зіткнень із птахами зростала, що сприяло пошкодженню літаків, неплановому технічному обслуговуванню та затримкам в експлуатації. Перехід до Радарна система виявлення з сенсорним запалом було визнано необхідним для виконання операційних вимог та зобов'язань з безпеки цивільної авіації, відповідно до Doc 9137ICAO.
Як працює система
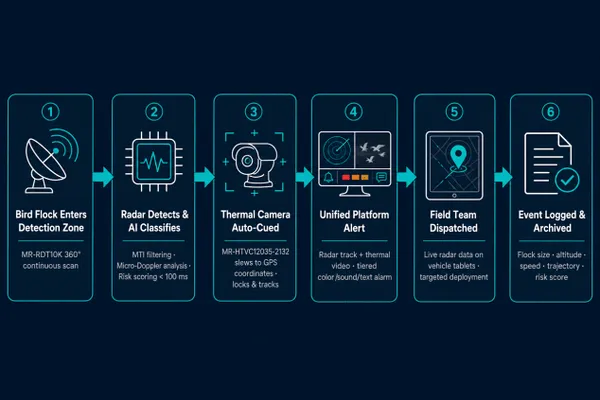
Розгорнута система працює за схемою «Виявлення → Відстеження та класифікація → Оповіщення та реагування». Два радари MR-RDT10K забезпечують безперервний огляд повітряного простору на 360°. Після виявлення та класифікації птаха платформа автоматично наводить найближчу тепловізійну камеру MR-HTVC12035-2132 для візуальної перевірки, активує багаторівневі сповіщення в диспетчерській і водночас передає поточні дані траєкторії на планшети польових команд. Проєктний наскрізний час від виявлення до надсилання сповіщення становить менше 100 ms.
Розв'язок
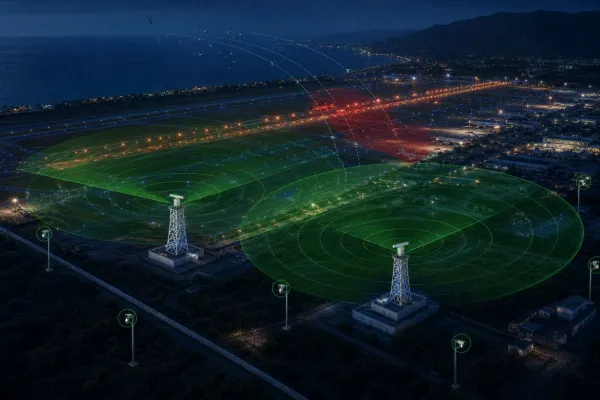
Два MR-RDT10K -блоки встановлені на 10-метрових фрагментованих опорних конструкціях, розташованих для накладного покриття по всій смузі та навколишньому низьковисотому повітряному просторі. Використовуючи механічне азимутальне сканування та цифрове формування променя (DBF), MR-RDT10K розроблений для безперервного 360° спостереження незалежно від освітлення чи погоди.
| Параметр |
Технічні характеристики |
| Покриття азимутів |
360° неперервний |
| Покриття висоти |
−5° до +60° |
| Максимальна висота виявлення |
3,000 m |
| Дальність виявлення (RCS 1 m² / клас пташиної зграї) |
3.5 km – 20 km |
| Дальність виявлення (RCS 0.01 m² / малої цілі) |
1.5 km – 10 km |
| Діапазон швидкості цілі |
1 m/s – 150 m/s |
| Точність дальності (RMS) |
≤ 5 m |
| Точність швидкості (RMS) |
≤ 0.5 m/s |
| Кутова точність (AZ/EL, RMS) |
0.3° – 0.4° |
| Одночасна пропускна здатність колії |
≥ 200 треки |
| Наскрізна відповідь (цільова проєктування) |
< 100 ms |
| Робоча температура |
−40 °C до +55 °C |
| Захист від входу |
IP66 |
Алгоритми MTI/GMTI пригнічують завал на землі та морі, забезпечуючи надійне виявлення повільних цілей, низькихRCS , включно з окремими великими птахами та невеликими зграями, які маскувалися б у звичайних радарних сигналах. Двигун класифікації MR-RDT10K AI забезпечує багатокласову розрізнення цілей серед зграй птахів, окремих птахів, БПЛА та літаків у реальному часі. Мікро-доплерівський шар розпізнавання ознак додатково відрізняє відлуння БПЛА, що керуються ротором, від біологічних відлуння птахів, що махають крилами на рівні обробки сигналу, значно зменшуючи сигналізацію тривог від нептахів повітряних цілей.
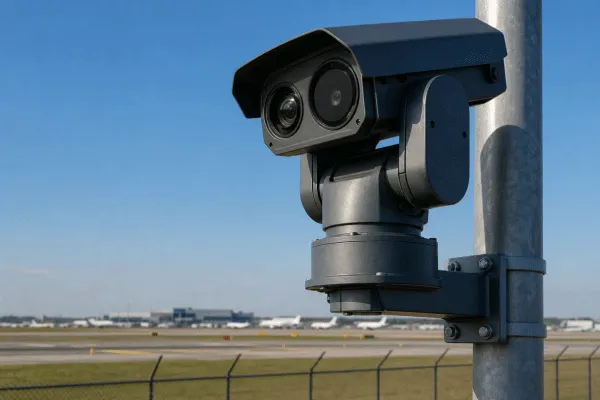
Сім MR-HTVC12035-2132 PTZ тепловізійних камер встановлено на п'яти точках встановлення: три позиції на рівні землі, три позиції на даху будівлі та одна піднята вежа, що забезпечує розширене покриття над найактивнішими міграційними коридорами підходу.
| Параметр |
Технічні характеристики |
| Дальність виявлення (транспортний засіб / людина) |
21 km / 9 km |
| Тепловий сенсор |
VOx не охолоджений, до 1280×1024 роздільної здатності |
| Спектральна реакція |
7.5 μm – 14 μm |
| NETD |
45 mK |
| Тепловий об'єктив |
25 mm – 325 mm, 13× безперервний зум, автофокус |
| Видима камера |
2.1 MP, 1/1.8" CMOS |
| Видимий об'єктив |
4.3 mm – 141 mm, 30× оптичний зум |
| Мінімальне освітлення |
0.0002 lux |
| PTZ Пан |
0°–360° безперервний |
| Робоча температура |
−35 °C до +60 °C |
| Рівень захисту |
IP66, потрійне покриття |
Тепловий канал забезпечує надійне зображення цілі в повній темряві, дощі, тумані та прямому сонячному підсвітці — умовах, які погіршують роботу камер із видимим світлом саме тоді, коли мігруючі зграї найбільш активні. Завдяки радіусу виявлення 21 km апарата та 9 km людському масштабі термічна верифікація залишається ефективною задовго до того, як птахи в’їдуть у критичну близькість до злітно-посадкової смуги. Сигнал камери повністю автоматизований через оптоелектронний інтерфейс зв’язку Midradar — найближчий пристрій наближається до GPS-координат цілі, фіксується і починає відстеження без необхідності ручного керування.
Уніфікована платформа управління ризиками для птахів
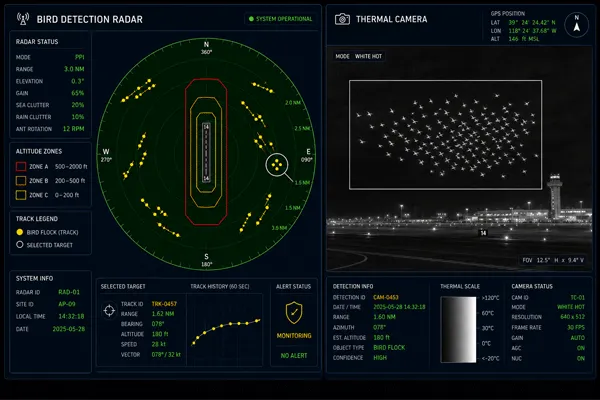
Інтегрована платформа забезпечує повний набір операційних можливостей для Запобігання зіткненням з птахами в аеропорту:
· Уніфіковане ситуаційне відображення: радіолокаційні відстеження, теплове та видиме відео, рух літаків (інтеграція MLAT) та накладання зон ризику на одному операторському інтерфейсі на основі GIS
· Управління зоною ризику: сегменти злітно-посадкової смуги та коридори заходу на горизонтальні та висотні рівні, кожен з яких має налаштовувані незалежні пороги тривоги
· Реєстрація даних про цілі: Кожна відстежена подія, зафіксована з GPS-координатами, висотою, дальністю, швидкістю, курсом, оцінкою розміру зграї та класифікаційною міткою
· Оцінка ризику птахів: Обчислення індексу ризику в реальному часі, що інтегрує розмір, швидкість, висоту, траєкторію та близькість до активних зон злітно-посадкової смуги
· Відтворення траєкторії та статистика: повні історичні дані треків, які можна запитувати за зоною, часом і типом цілі; Автоматизована звітність для регуляторної документації та управління середовищем існування
· Інтерфейс поля для планшетів: Живий радарний відстеження на закріплених у транспортних засобах для патрульних команд контролю птахів — що дозволяє цілеспрямоване розсіювання без голосового ретрансляції з центру керування
· Системна резервність: резервні сервери обробки та стійка мережева архітектура, розроблені для усунення окремих точок відмови
· Готові до інтеграції: Відкриті інтерфейси для платформ ATIS, MLAT, UAM та систем протидронного ефектора
Архітектура системи
Основні моменти розгортання
Проєктування та відповідність фрагнібних конструкцій: Обидві MR-RDT10K опорні конструкції вимагали розрахунку навантаження, аналізу зіткнень і перевірки стійкості ґрунту перед встановленням, що координувалося з аеропортом та регуляторним органом цивільної авіації відповідно до авіаційних норм безпеки для фрагментованих конструкцій.
Встановлення лише вночі: Вся інтеграція з живою комунікаційною інфраструктурою аеропорту виконувалася під час нічних періодів технічного обслуговування протягом кількох місяців, що вимагало координації між диспетчером повітряного руху, управлінням об’єктами та командою монтажу для забезпечення безперервності польотів.
Координація радіочастот у багаторадіолокаційному середовищі: Оскільки радар підходу, радар руху поверхні та метеорадар вже працювали на місці, розподіл частот для MR-RDT10K вимагав повного симуляції радіохвиль і радіочастотного обстеження під час детального проектування, а також офіційного національного ліцензування частот.
12-місячна сезонна оптимізація: Після передачі будівництва спеціалізований етап оптимізації калібрував пороги чутливості MR-RDT10K , коригував параметри сповіщення зони ризику та вдосконалив ефективність класифікації ШІ за допомогою одного повного сезонного циклу фактичної спостережуваної активності птахів — враховуючи місцевий склад видів, час міграції, варіації розміру зграї та операційний графік аеропорту.
Результати
Після введення в експлуатацію та оптимізації аеропорт перейшов від реактивного візуального спостереження до проактивного, базованого на даних управління ризиками птахів у всіх робочих годинах і погодних умовах. Під час фази оптимізації були досягнуті та підтверджені такі операційні покращення:
· Безперервне покриття злітно-посадкових смуг у будь-яких погодних умовах: радарний шар забезпечує здатність виявляти під час ночі та при низькій видимості, які раніше не контролювалися, охоплюючи всі робочі години без додаткового персоналу
· Розширений радіус раннього попередження: Активність птахів тепер відстежується на відстані до того, як зграї наближаються до критичної близькості злітно-посадкової смуги, що дає польовим командам час для розгортання заходів розсіювання перед рухом літака — фундаментальний зсув порівняно з попередньою реактивною моделлю
· Послідовний, градуйований робочий процес сповіщення: автоматизовані багаторівневі сповіщення замінюють некласифіковані візуальні спостереження, що дозволяє приймати стандартизовані рішення щодо реагування у всіх змінах і погодних умовах
· Структурована документація по інциденту: Кожна відстежена подія фіксується з оцінкою розміру зграї, висоти, швидкості, траєкторії та оцінки ризику — надаючи об'єктивний запис інциденту, який не могло отримати ручне спостереження
· Цільове розгортання польових команд: Патрульні машини контролю птахів направляються за допомогою живих радарних даних до активних загрозливих місць, а не виконують фіксовані маршрути патрулювання
· База даних сезонної активності птахів: 12-місячний період оптимізації забезпечив безперервний просторовий і часовий запис активності птахів, надаючи аеропорту базу даних для прийняття рішень щодо управління середовищем існування навколо периметру аеропорту
Примітка: Кількісні метрики, включно зі зниженням рівня страйку та системними показниками хибної тривоги, підлягають постійному контролю з боку аеропортових органів та вимог щодо конфіденційності. Показники операційної ефективності будуть оновлені після отримання дозволу.
Поширені запитання
Чому потрібен радар — чи можуть тепловізори самостійно виявляти птахів в аеропортах?
Тепловізори є надзвичайно ефективними для візуальної верифікації та близької ідентифікації, але не можуть забезпечити широкозонне, об'ємне, всепогодне виявлення на рівні аеропорту. MR-RDT10K розроблений для безперервного сканування багатокілометрового радіусу в повній темряві або при нульовій видимості — середовищах, де будь-яка система з камерою стикається з фундаментальними фізичними обмеженнями. Кількісна оцінка щільності зграї, картографування розподілу висоти та одночасне відстеження сотень цілей у всьому повітряному просторі аеропорту — це функції радара. Поєднання радарного виявлення та тепловізійної верифікації є прийнятим стандартом для професійних систем запобігання зіткненням з птахами в аеропортах.
Як MR-RDT10K одночасно відрізняє птахів від літаків і дронів?
Двигун класифікації MR-RDT10K AI забезпечує багатокласову розрізнення цілей серед зграй птахів, окремих птахів, БПЛА та літаків за допомогою одного датчика. Розпізнавання мікро-доплерівських ознак додатково відрізняє відлуння БПЛА, керованих ротором, від біологічних відлуння птахів, що махають крилами на рівні обробки сигналу. Дані про рух літаків із існуючої інфраструктури MLAT можна накладати на дисплеї для комбінованої обізнаності про повітряне зображення та вимикати за допомогою вибору оператора. Цей багаторівневий підхід розроблений для мінімізації хибних попереджень від повітряних цілей не птахів під час звичайної роботи аеропорту.
Як калібруються пороги тривоги, щоб уникнути незручних сигналів?
12-місячна фаза оптимізації калібрує всі параметри тривоги, використовуючи один повний сезонний цикл фактичної активності птахів у конкретному аеропорту — місцевий склад видів, типові розміри зграї, час міграції та активні графіки роботи злітно-посадкової смуги. Це створює конфігурацію сигналізації для конкретного місця замість загальних заводських налаштувань, що дозволяє системі збалансувати чутливість виявлення та частоту тривоги для конкретного робочого середовища.
Чи зможе система підключатися до існуючого обладнання для розсіювання птахів та майбутніх платформ проти дронів?
Так. Стандартні інтерфейси Midradar підтримують підключення з акустичними, лазерними та піротехнічними пристроями розсіювання, що дозволяє автоматично активувати існуюче обладнання залежно від виявленої радаром активності птахів. Платформа також забезпечує відкриті інтерфейси інтеграції для ATIS, операційних платформ UAM та систем протидронного ефектора — зберігаючи архітектурну сумісність інвестицій у виявлення птахів із ширшою дорожньою картою управління повітряним простором на низьких висотах аеропорту.


