Придбання системи виявлення дронів або радара для спостереження на низькій висоті є проєктом з придбання здатностей, а не вправою з вибору з каталогу. Покупець повинен трансформувати загрозу, об’єкт і робочий процес реагування у вимірювані вимоги щодо виявлення, відстеження, перевірки, інтеграції та прийняття.
Ті самі терміни брошури — «детекція дрона на 360 градусів», «класифікація за допомогою ШІ» та «зв’язок радар-камера» — можуть описувати матеріально різні межі проекту. Тому обґрунтований документ закупівлі зазначає необхідні можливості, докази, інтерфейси та результати поставки замість того, щоб покладатися на заголовні специфікації.
Почніть з необхідного операційного результату, а не з бажаної моделі радара або оцінки постачальника. Визначте концепцію операцій (CONOPS), призначте кожному сенсору його роль, зафіксуйте вимоги до даних та інтерфейсу, спроектуйте покриття, встановіть вимоги до подання доказів, заплануйте польові випробування та погодьте критерії прийняття перед видачею контрольованого RFI або RFP. Комерційне порівняння відноситься до окремого етапу порівняння пропозицій після отримання відповідних пропозицій.
Ще визначаєте клас покриття? Спершу використайте посібник з вибору радіолокаційного спостереження на низькій висоті Midradar, щоб розділити місцеві, загальнооб'єктні та дальні потреби в покритті; потім поверніться до цього посібника, щоб скласти технічні, інтерфейсні, тестові та приймальні вимоги.
Цей посібник зосереджений на виявленні, відстеженні, підтримці ідентифікації та інтеграції системи. Закони, що регулюють радіомоніторинг, перехоплення комунікацій, глушіння, спуфінг, захоплення або фізичне усунення, відрізняються залежно від юрисдикції. Повноваження щодо виявлення та повноваження щодо усунення не є однаковими. Покупцям слід отримати місцеві юридичні, авіаційні, спектральні та безпекові дозволи перед придбанням або активацією будь-якої відповіді.
Керівництво FAA щодо виявлення, пом'якшення та реагування на UAS в аеропортах ілюструє, чому технічне впровадження має координуватися з вимогами авіації, електромагнітних завад та законодавства. Такий же принцип застосовується глобально: місцеві погодження повинні бути включені до плану закупівель, а не бути післядумкою.
???????? ?? ????????? ??????? ??? ????????? ?????? ? ??????????????? ????????????? (2026)
1. Визначте межі закупівлі перед написанням технічних вимог
Перше питання щодо закупівлі не «Який радар ми повинні купити?» Це «Яку здатність ми набуваємо?» Відповідь повинна вказувати, де починається і де закінчується система.
| Межа набуття |
Типовий обсяг |
Що Покупець Повинен Ще Надати |
| Датчик виявлення |
Радар або датчик RF, локальне програмне забезпечення та вихід треку |
Проєктування покриття, датчик перевірки, робочий процес C2, інтеграція, процедура реагування |
| Система виявлення та відстеження |
Один або кілька датчиків, керування трасами, сповіщення та відображення подій |
Візуальне підтвердження, інтеграція з зовнішніми платформами, повноваження щодо реагування та стандартні операційні процедури (СОП) |
| система DTI |
Робочий процес виявлення, відстеження та підтримки ідентифікації за допомогою радару, RF та/або EO/IR |
Оцінка загрози, рішення оператора, політика щодо доказів та уповноважена відповідь |
| Інтегроване рішення C-UAS |
Датчики, ф’южн, C2, інтерфейси реагування, реєстрація та підтримка |
Юридичне уповноваження, правила залучення, управління та незалежне прийняття |
Покупець також повинен розділити три різні виходи:
- Виявлення: докази того, що об’єкт або сигнал присутні у контрольованій зоні.
- Відстеження: оцінка положення, швидкості, напрямку та історії руху, скорельована за часом.
- Підтримка ідентифікації: інформація, яка допомагає оператору оцінити об’єкт, така як зображення EO/IR, атрибути RF, дані Remote ID або впевненість у класифікації.
Сигнал датчика не встановлює ворожі наміри. Система може підтримувати ситуаційну обізнаність та прийняття рішень, але організація повинна визначити, хто переглядає докази, хто присвоює рівень загрози і хто уповноважений реагувати.
2. Побудуйте модель загроз та операційну концепцію
Модель загрози визначає, що потрібно спостерігати. Операційна концепція, або CONOPS, визначає, як організація буде використовувати інформацію. Обидва елементи потрібні перед тим, як специфікації продуктивності можуть мати сенс.
| Елемент вимоги |
Визначення покупця |
Чому це змінює дизайн |
| Захищений актив |
Злітно-посадкова смуга, термінал, електропідстанція, нафтобаза, порт, в'язниця, прикордонний сектор або громадське місце |
Визначає межі покриття, наслідки пропущеного виявлення та пріоритети реагування |
| Встановлена ціль |
Багатороторний, літак з фіксованим крилом, FPV платформа, птах, вертоліт, транспортний засіб або людина |
Змінює вимоги до ЕПР, швидкості, висоти, маневру та класифікації |
| Цільова поведінка |
Паріння, повільний підхід, рух по рельєфу, високошвидкісний транзит, рій або безшумний маршрут RF |
Змінює фільтри низької швидкості, частоту оновлення, пропускну здатність треку та склад сенсорів |
| Операційне середовище |
Міське, промислове, пустельне, прибережне, гірське, лісисте або аеропортове середовище |
Зміни захаращення, багатошляховість, видимість, вплив погодних умов та обмеження спектру |
| Необхідний час попередження |
Час, необхідний для перевірки, ескалації та відповіді |
Перетворює оперативний час реагування на практичну вимогу щодо дистанції виявлення |
| Робочий процес реагування |
Спостерігати, перевіряти, повідомляти, відправляти, записувати або активувати уповноважений протидійний захід |
Визначає функції C2, затримку, докази, дозволи та вимоги до аудиту |
| Ціль доступності |
Години роботи, дозволені простої та вікна обслуговування |
Визначає надмірність, запасні частини, підтримку та вартість життєвого циклу |
Покупець повинен визначати цілі за допомогою тестованого опису, а не за допомогою загальної мітки. «Малий дрон» недостатньо. Корисна вимога визначає представницьку ціль, корисне навантаження або конфігурацію, профіль польоту, діапазон швидкостей, діапазон висот, напрямок підходу та метод тестування. Коли використовується значення RCS, постачальник повинен пояснити, як його отримано та чи є воно виміряним, змодельованим або припущеним.
Час попередження також повинен обчислюватися заднім числом від процесу реагування. Якщо операторам потрібен час для підтвердження об’єкта, повідомлення відповідного органу та розгортання команди реагування, вимога щодо виявлення повинна підтримувати весь цей загальний графік при відповідній швидкості зближення. Номінальна максимальна дальність, яка не забезпечує придатної безперервності супроводу або візуальної передачі, не є експлуатаційною вимогою.
3. Виберіть архітектуру за роллю сенсора
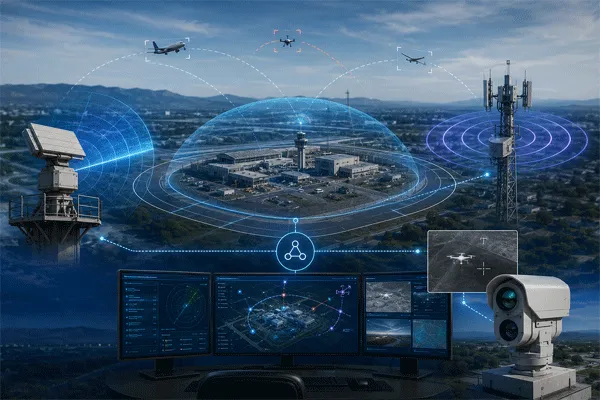
Жодна сенсорна технологія не спостерігає за всіма аспектами низьковисотної події. Потужна архітектура призначає кожному введенню визначену роль і пояснює, як дані корелюються. Придбання багатьох сенсорів не повинно призводити до кількох незалежних сторінок сигналізації.
| Датчик або рівень даних |
Основний внесок |
Ключове обмеження для тестування |
| Радар спостереження |
Виявляє фізичні об'єкти та надає інформацію про дальність, напрямок, швидкість і безперервність траєкторії незалежно від емісій каналу управління |
Засмічення, лінія видимості, мінімальна швидкість, ефективність щодо малих цілей та впевненість у класифікації |
| Виявлення RF |
Спостерігає сумісні випромінювання управління, телеметрії або відеозв’язку та може надавати контекст протоколу або контролера |
Не можна передбачити здатність виявляти автономні, незнайомі, малопотужні або не випромінюючі цілі |
| камера EO/IR |
Забезпечує візуальне або теплове підтвердження, зображення та фіксацію доказів |
Вимагає прямої видимості; ефективність залежить від оптики, атмосфери, контрасту цілі та точності наведення |
| Віддалена ідентифікація / дані повітряного простору |
Надає контекст спільної ідентифікації або авторизації, де це можливо |
Охоплення, дотримання та доступність даних різняться; відсутність даних не є доказом ворожості |
| Акустичний датчик |
Може забезпечувати локальне пасивне виявлення або напрямні сигнали в обраних середовищах |
Дальність і надійність залежать від вітру, техніки, руху транспорту та фонових шумів |
| Платформа Fusion та C2 |
Нормалізує вхідні дані, корелює треки, пріоритезує сповіщення, керує камерами та записує події |
Погана синхронізація часу, перетворення координат або дисципліна інтерфейсу можуть підривати всю систему |
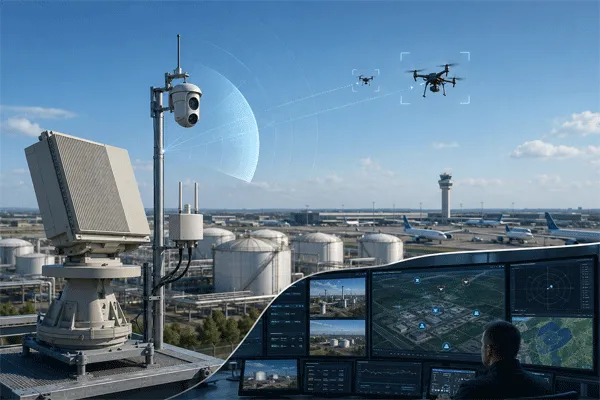
Радар зазвичай обирають як широкий фізичний шар виявлення, коли покупець повинен спостерігати об’єкти, які можуть не передавати розпізнаваний сигнал RF. Сенсори RF можуть додавати контекст сигналу. EO/IR підтримує візуальний огляд та отримання доказів. Кооперативні дані про повітряний простір можуть зменшувати невизначеність щодо дозволеної діяльності. Правильне поєднання залежить від моделі загрози та операційного середовища; його не слід зафіксовано встановлювати за допомогою загального комплекту продуктів.
Для системного огляду того, як можна організувати шари, перегляньте інтегрована архітектура протидії БПЛА. Для проєктів, зосереджених на виявленні та візуальній перевірці без шару зменшення, портфель об'єднаного радарно-зорового баченняє більш доречним довідковим шляхом.
Відкриті інтерфейси зменшують залежність від одного постачальника. Архітектура автономних сенсорів SAPIENT Міністерства оборони Великої Британії є одним із прикладів відкрито описаного підходу до підключення модулів сенсорів, об’єднання даних та прийняття рішень. Покупець не повинен вимагати використання SAPIENT у кожному проекті, але повинен вимагати документованих структур повідомлень, тестованих інтерфейсів та визначення відповідальності за інтеграцію.
???????? ?? ????????? ??????? ??? ????????? ?????? ? ??????????????? ????????????? (2026)
4. Вимоги до радарів для виявлення дронів: що слід зазначити
Закупівля радарів повинна розрізняти специфікації продукту та гарантії проекту. Технічний опис описує продукт за зазначених умов. Вимога проекту визначає ефективність, яку слід продемонструвати для цілі покупця, місця та методу випробування.
4.1 Цілеспрямоване виявлення та стабільне відстеження
Вимагати окремі значення для першого виявлення, ініціації траєкторії, підтвердженої траєкторії та стабільного відстежування. Короткочасне виявлення не є еквівалентом робочої траєкторії. Вказівки камери та рішення про сигналізацію зазвичай залежать від безперервності траєкторії, якості координат та прогнозованих оновлень.
Кожен наведений інтервал повинен визначати представницьку ціль, висоту, швидкість, аспект, умову навколишнього середовища, ймовірність або рівень впевненості, а також чи є значення змодельованим, випробуваним у лабораторії чи продемонстрованим у польових умовах. Уникайте встановлення одного універсального критерію ЕПР для всіх класів цілей; використовуйте ціль, визначену покупцем, та погоджений профіль випробувань.
4.2 Геометрія покриття та сліпі зони
Тільки дальність не описує покриття. Постачальник повинен визначити покриття по азимуту, покриття по куту нахилу, мінімальну дальність, максимальну інструментовану дальність, покриття по висоті на відповідних відстанях, маскування рельєфом, маскування конструкціями, перекриття між датчиками та кількість необхідних одиниць. Малюнок покриття для конкретного об'єкта повинен показувати припущення та виключені зони.
4.3 Частота оновлення, затримка та якість відстеження
Покупець повинен вказати інтервал виведення треку, затримку сигналу від кінця до кінця, метод синхронізації часу та вік даних, що передаються в зовнішні системи. Частота оновлення повинна оцінюватися щодо цільової швидкості, маневру та кута огляду камери. Вимога полягає не просто в найшвидшому рекламованому скануванні; це використовуваний трек, доставлений з відомою затримкою та точністю.
4.4 Захаращення, хибні тривоги та класифікація
Вимоги до помилкових спрацювань повинні бути прив’язані до об’єкта, режиму роботи та періоду вимірювання. Універсальний поріг «сигналів тривоги на годину» не є правдоподібним без визначення птахів, транспортних засобів, погодних умов, обертового обладнання, дозволених зон та налаштувань оператора. Потрібно вимагати від постачальника зазначити, як підраховуються помилкові спрацювання, як відображається впевненість у класифікації та як змінюється продуктивність при посиленні фільтрів.
4.5 Моніторинг потужності, даних та стану здоров'я
Вкажіть одночасну пропускну здатність треків у запропонованій конфігурації, а не теоретичний максимальний показник програмного забезпечення. Потрібні унікальні ідентифікатори треків, поля якості або довіри, стан сенсорів, тривоги про несправності, стан синхронізації часу, журнали подій та функції експорту. Платформа C2 повинна показувати, коли довіра знизилася, а не представляти всі треки як однаково надійні.
| Вимога до радара |
Мінімальна відповідь постачальника |
| Зетичні цілі |
Опис цілі, конфігурація, представницька база ЕПР, якщо використовується, швидкість, висота та геометрія заходу |
| Стадії виконання |
Перше виявлення, ініціація сліду, підтверджений слід та діапазон стабільного відстеження |
| Покриття |
Азимут, піднесення, мінімальна дальність, висотне покриття, сліпі зони та необхідна кількість датчиків |
| Відстежити вихід |
Інтервал оновлення, затримка, система координат, точність, швидкість, впевненість у трасуванні та часова мітка |
| Продуктивність нагромадження |
Припущення щодо сайту, метод придушення, мінімальна виявна швидкість та вплив фільтрації |
| Класифікація |
Підтримувані класи, вихід довіри, обробка невідомих класів та метод перевірки полів |
| Ємність |
Підтримувані одночасні треки під заданим режимом сканування та швидкістю виводу |
| Екологія |
Робоча температура, захист від проникнення, вітер, блискавка, соляний туман, пил та електромагнітна сумісність (EMC) за наявності |
| Обслуговування |
Потреби в калібруванні, профілактичне обслуговування, витратні матеріали, запчастини та дистанційна діагностика |
Використовуйте ресурси Midradar з портфель радара спостереження на низькій висоті визначити кандидатські класи продуктів. Короткий перелік продуктів має відповідати вимогам та дослідженню охоплення; він не повинен їх замінювати. Для більш широкого порівняння сімейств використовуйте поточний каталог радіолокацій.
5. Вкажіть інтеграцію перед вибором апаратного забезпечення
Збій інтеграції зазвичай спричинений невизначеними обов’язками, а не відсутнім мережевим портом. «API доступний» не підтверджує, що постачальник надасть дані, документацію, конвертацію координат, драйвер камери, засоби кібербезпеки та приймальні випробування, необхідні для функціональної системи.
| Зона інтеграції |
Вимога заморозити перед нагородженням |
| Інтерфейс доріжки |
Формат повідомлення, визначення полів, одиниці вимірювання, система координат, часові позначки, частота оновлення та показники якості |
| Синхронізація часу |
NTP/PTP або інший метод, допустимий дрейф, сигналізація втрати синхронізації та поведінка під час погіршеної служби часу |
| EO/IR сигналізація |
Перетворення координат, модель місцевості, драйвер камери, керування пресетами, калібрування, затримка та прийняття цілі у кадрі |
| Інтеграція відео |
Підтримувані потоки, метадані, запис, збереження доказів, права користувачів та відповідальність VMS/PSIM |
| Здоров'я системи |
Серцебиття, стан датчика, коди несправностей, стан з'єднання, стан пам'яті та віддалений доступ до діагностики |
| Кібербезпека |
Сегментація мережі, аутентифікація, доступ на основі ролей, шифрування, політика оновлень, журналювання та обробка вразливостей |
| Володіння даними |
Хто володіє треками, зображеннями, журналами, конфігурацією та навченими моделями; форматом експорту та періодом зберігання |
| Контроль змін |
Версіонування інтерфейсу, зворотна сумісність, тестове середовище та процес оновлення програмного забезпечення |
Інтерфейси аеропорту вимагають спеціальної дисципліни. Формати авіаційних даних ASTERIX або інші слід визначати лише тоді, коли проект має конкретного операційного споживача та погоджену категорію, набір полів і відповідальність. Назва протоколу сама по собі не є проєктуванням інтеграції.
Покупець повинен запитувати документи інтерфейсу під час технічної оцінки, а не після покупки. Якщо повна власницька документація не може бути надана, постачальник все одно повинен надати контрольовану специфікацію інтерфейсу, прикладові повідомлення, обробку помилок, тестові інструменти та демонстрацію на запропонованій зовнішній платформі.
6. Вимагати проведення обстеження сайту та проектування покриття
Бюджетна пропозиція може починатися з карти, але базовий рівень закупівель повинен зазначати, які елементи сайту схвалені, хто їх власник і які припущення залишаються попередніми. Покупець не повинен просити постачальників гарантувати покриття проти невизначеної або змінної геометрії.
На етапі закупівель вимагайте чотири контрольовані результати проектування:
- керована геопросторова база, що показує захищені активи, цільові коридори та координатно-висотну прив'язку;
- кандидатні місця розташування датчиків з обмеженнями монтажу, доступом, інфраструктурою та невирішеними ризиками конструктивності;
- реєстр припущень, що охоплює маскування, сміття, навколишнє середовище, умови RF та будь-які дані, які ще не перевірені на місці;
- пакет покриття та відповідальності, що визначає перекриття, залишкові мертві зони, необхідні будівельні роботи та сторону, відповідальну за кожен результат.
Пакет проектної документації повинен бути контрольований за версіями та затверджений до того, як пропозиції вважатимуться порівнянними. Будь-яка подальша зміна висоти сенсора, конструкції, захищеної межі або припущень щодо інтерфейсу повинна викликати документально зафіксовану перевірку покриття та витрат.
7. Розділити проект RFP та приймання на місці на контрольовані робочі потоки
Головний посібник із закупівель повинен визначати архітектуру закупівлі, а не відтворювати кожне поле відповіді постачальника та кожен запис випробувань. Використовуйте присвячений посібник RFI/RFP щоб визначити докази, результати, комерційні розкриття та межі відповідальності. Використовуйте окремий керівництво з польових випробувань та прийняттящоб визначити репрезентативні цілі, маршрути, істинні дані, спостереження хибних тривог, продуктивність радару до камери та збережені дані випробувань.
Обидві робочі течії мають залишатися прив’язаними до тієї ж моделі загрози, бази сайту та графіку інтерфейсу. Змінена вимога в одному документі повинна бути відображена в інших перед тим, як буде видано RFP або підписано контракт.
8. Використовуйте процес закупівлі радарів для виявлення дронів на основі воріт
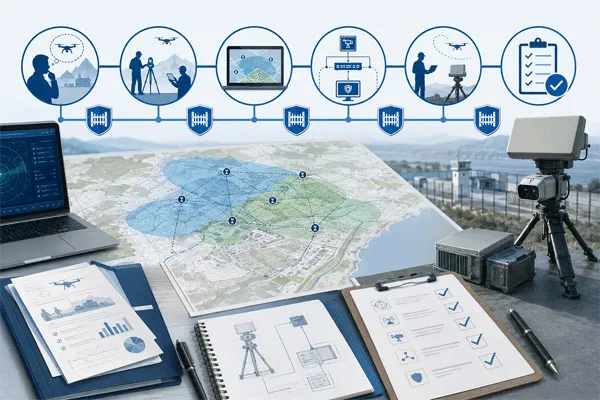
Процес на основі етапів (gate-based process) запобігає впливу комерційного тиску на просування невизначеної технічної пропозиції. Кожний етап повинен закрити конкретну вимогу або ризик прийнятності перед тим, як проект просуватиметься далі; ранжування постачальників та фінальний комерційний вибір відбуваються тільки після завершення базового рівня закупівель.
Ворота 1 — Затвердження місії: Затвердити захищені активи, набір цілей, час попередження, концепцію операцій та правові межі.
Ворота 2 — Затвердження архітектури: Затвердити ролі сенсорів, робочий процес C2, зовнішні інтерфейси, межу кібербезпеки та шлях реагування.
Ворота 3 — Затвердження на основі майданчика: Затвердити дані опитування, положення сенсорів, припущення щодо покриття, сліпі зони та інфраструктуру.
Ворота 4 — Готовність RFP: Підтвердьте, що обов’язкові вимоги, графіки надання доказів, документи інтерфейсу та таблиці відповідей достатньо заповнені для їх послідовного надання всім респондентам.
Ворота 5 — Перевірка на місці: Проведіть погоджене випробування, збережіть необроблені дані та задокументуйте обмеження, винятки та коригувальні дії.
Етап 6 — Перевірка комерційних розкриттів: підтвердьте, що кожна відповідь визначає включені позиції, винятки, регулярні платежі, графік постачання, гарантію, підтримку та межі відповідальності. Використовуйте окремий керівництво з порівняння цитатдля оцінювання постачальників і розрахункової вартості проєкту.
Ворота 7 — Контракт і прийняття: Додайте остаточну специфікацію, креслення, графік інтерфейсів, план випробувань і матрицю відповідальності до контракту.
???????? ?? ????????? ??????? ??? ????????? ?????? ? ??????????????? ????????????? (2026)
Де цей посібник відповідає процесу купівлі
Використовуйте цей посібник після того, як буде зрозумілий необхідний клас покриття, і перед порівнянням фінальних пропозицій постачальників. Він перетворює місію на спільну технічну, доказову, інтерфейсну, тестову та приймальну базу; він не ранжує постачальників і не визначає найбільш вигідну пропозицію.
| Стадія покупця |
Рекомендований контент Midradar |
Мета |
| Виберіть клас покриття |
Як обрати радар для спостереження на низькій висоті для промислових та аеропортових об'єктів |
Пояснює рішення щодо місцевого, загального для закладу та довгострокового покриття |
| Визначте закупівлю |
Цей посібник |
Перетворює місію на архітектуру, вимоги, графіки доказів, інтерфейси, тести, приймання та спільний формат відповіді RFP |
| Порівняйте кінцеві пропозиції |
Як порівняти пропозиції щодо радарів спостереження: 15 перевірок перед вибором постачальника |
Ексклюзивно обробляє нормалізацію постачальників, комерційне порівняння, оцінку вартості проєкту, оцінку ризиків та остаточний вибір |
| Переглянути архітектуру системи |
Інтегроване рішення Counter-UAV |
Показує роль радара, RF, EO/IR, злиття, C2 та авторизованих рівнів реагування |
| Вибрати кандидатські продукти |
Радіолокаційні системи / Радар спостереження на низькій висоті / Каталог радарів |
Відображає затверджені вимоги на поточні сімейства продуктів |
Висновок
Успішне придбання радару для виявлення дронів базується на вимірюваному результаті роботи. Покупець повинен визначити загрозу та таймлайн реагування, обрати датчики за роллю, вказати характеристики радара для конкретних цілей, закріпити інтерфейси, провести огляд місцевості, визначити необхідні докази, протестувати запропоновану архітектуру в реалістичних умовах та прикріпити метод прийняття до контракту.
Результат повинен бути більше ніж просто списком обладнання. Це повинна бути базова документація з закупівель, яка визначає, що система повинна виявляти та відстежувати, як інформація буде перевірятися та інтегруватися, які докази та результати потрібно подати, які обмеження залишаються, хто відповідає за кожну доставку та як буде прийматися рішення щодо прийняття.
Після отримання відповідей на скарги нормалізуйте обсяг і порівняйте оцінювану вартість проекту у окремому посібнику з порівняння кошторисів для системи спостереження за радарами.
Поширені запитання
Який перший крок у придбанні радара для виявлення дронів?
Визначте захищений актив, представницький набір цілей, робоче середовище, час попередження та робочий процес реагування. Вибір продукції слід починати лише після затвердження цих вимог.
Чи повинен кожен проєкт використовувати радар, RF і EO/IR разом?
Ні. Кожен сенсор повинен мати визначену операційну роль. Радар корисний для виявлення фізичних об'єктів, RF додає контекст сигналу, а EO/IR підтримує візуальне підтвердження. Необхідне поєднання залежить від моделі загрози, об'єкта та правового середовища.
Чи достатньо одного максимального діапазону виявлення для RFP?
Ні. Потрібне специфічне для цілі первинне виявлення, ініціація стеження та стабільне виконання стеження з урахуванням висоти, швидкості, аспекту, середовища та зазначеного методу випробування.
Яка різниця між системою виявлення та системою протидії БПЛА?
Система виявлення генерує сповіщення та відстежує об'єкти. Система проти БПЛА може також включати функції оцінки загроз та реагування. Органи реагування та обмеження відрізняються в різних юрисдикціях, тому виявлення та пом'якшення наслідків повинні бути визначені окремо.
Що повинна включати інтеграція радара з камерою?
Воно повинно включати дані треку, перетворення координат, синхронізацію часу, управління камерою, калібрування, затримку, прийняття цілі в кадрі, моніторинг стану та відповідальність за драйвер камери і зовнішню платформу.


 10:18