Інженерний відбір на основі динаміки корисного навантаження, точності прямої видимості, навантаження від вітру, інтеграції та приймальних випробувань
A пан-тілт блок (PTU) для далекого спостереження не слід вибирати лише за масою корисного навантаження. Повне рішення залежить від геометрії корисного навантаження, центра ваги, моменту інерції, площі вітрового навантаження, профілю руху, стабільності лінії візування, інтерфейсів, жорсткості монтажу та приймальних доказів, потрібних для встановленої системи.
Ця відмінність особливо важлива, коли PTU несе видиму камеру з довгою фокусною відстанню, тепловізор, лазерний далекомір або багатосенсорний кожух, або коли радарні координати використовуються для наведення камери. У таких застосуваннях невеликі механічні помилки, похибки калібрування та синхронізації можуть перетворитися на значне відхилення від цілі.
Тому мета полягає не в тому, щоб знайти найшвидшу платформу або платформу з найбільшою вантажністю. Потрібно довести, що встановлена збірка може переміщуватися, заспокоюватися, наводитися й супроводжувати реальне корисне навантаження в межах потрібної похибки лінії візування за заданого середовища та робочого циклу.
| Швидка відповідь: Почніть із повного випадку навантаження корисного вантажу. Потім визначте якість руху, точність наведення та відстеження, умови вітру та структури, інтерфейси та синхронізацію часу, а також докази FAT/SAT. Порівнюйте сімейства PTU тільки після того, як ці вимоги будуть закріплені. |
1. Почніть з повного випадку навантаження корисного вантажу
Вага корисного навантаження є лише першим вхідним параметром. Два вузли з однаковою масою можуть створювати дуже різні вимоги до крутного моменту, інерції, впливу вітру та зазорів. Постачальнику потрібна повна встановлена конфігурація, включаючи кронштейни, корпуси, петлі кабелів, освітлювачі, лазерні модулі та будь-які предмети, що рухаються разом із корисним навантаженням.
| Вхідні дані навантажувального випадку |
Що потрібно постачальнику |
| Маса |
Загальна встановлена маса, включаючи камеру, об'єктив, тепловий модуль, лазер, корпус, кронштейни, кабельні петлі та аксесуари. |
| Центр тяжіння |
Координати відносно осей панорамування та нахилу у кожній відповідній конфігурації корисного навантаження. |
| Розміри та конверт |
Зовнішні розміри, подовження об'єктива, сервісний зазор, робочий об’єм переміщення та можливі точки зіткнення. |
| Момент інерції |
Виміряна або розрахована інерція щодо обох осей, або достатні дані CAD для постачальника, щоб розрахувати її. |
| Прогнозована площа вітру |
Фронтальна та бокова зона під типовими азимутними та кутами підйому, включаючи кришки та сонцезахисні щити. |
| Сили тросів і шлангів |
Маршрутизація, радіус вигину, скручування, опір, положення роз'єму та вимоги до безперервного обертання. |
| Монтажний інтерфейс |
Схема болтів, геометрія адаптера, жорсткість, плоскість, орієнтація встановлення та наявна структура. |
| Зміни конфігурації |
Рух об'єктива, зміна фільтрів, висувні частини, рухомі аксесуари або альтернативні комбінації сенсорів. |
Серйозний запит на котирування повинен включати CAD-модель вантажу або креслення з розмірами, що підтримує розрахунок по випадку навантаження. Заява на кшталт «вага камери: 30 кг» недостатня для інженерного затвердження.
2. Центр мас визначає безперервний крутний момент
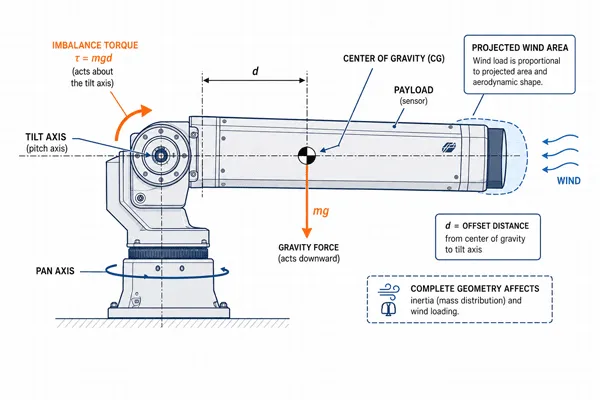
Коли центр ваги корисного навантаження зміщений від осі нахилу, гравітація створює постійний момент дисбалансу. Двигун, коробка передач, підшипники та структура повинні витримувати це навантаження до врахування прискорення, тертя чи вітру.
| Ілюстративний розрахунок першого порядку: Крутний момент дисбалансу T = маса вантажу m x прискорення вільного падіння g x зміщення центру ваги d. Для вантажу масою 30 кг зі зміщенням 0,30 м, T приблизно дорівнює 30 x 9,81 x 0,30 = 88 Н·м. Це не рейтинг продукту і не враховує тертя, прискорення, вітер або інженерний запас. |
Як вибрати панорамно-нахильний блок для довготривалого EO/IR та радар-орієнтованого відстеження
Противага може зменшити постійне навантаження на привод, покращити керування на низькій швидкості та зберегти тепловий запас. Однак спосіб балансування потрібно перевірити на всьому необхідному діапазоні нахилу, з висуненням об'єктива та в межах зони обслуговування. Противага, яка покращує баланс, але створює перешкоди або надмірно збільшує інерцію, не є прийнятним рішенням.
3. Момент інерції контролює прискорення та зупинку
Момент інерції описує, наскільки сильно вантаж чинить опір кутовому прискоренню. Маса, розташована далеко від осі обертання, сприяє цьому непропорційно, через що довгий корпус може бути складніше прискорити та стабілізувати, ніж компактний вантаж тієї ж ваги.
| Динамічні відносини: Крутний момент прискорення = момент інерції × кутове прискорення. Необхідний крутний момент приводу також включає дисбаланс, тертя, вплив вітру та визначений інженерний запас. |
Корисною мірою закупівлі є не максимальна швидкість розвантаження. Це час, необхідний для переміщення через представницький кут з фактичним або динамічно еквівалентним вантажем, а потім залишатися в межах заданої смуги похибки наведення без надмірного перевищення, коливань або теплового зниження характеристик.
4. Максимальна швидкість наведення не визначає якість відстеження
PTU може швидко обертатися і все одно погано справлятися з відстеженням повільної, віддаленої або маневруючої цілі. Швидкість, прискорення, плавність на низькій швидкості та поведінка при встановленні повинні бути вказані окремо та протестовані.
| Параметр |
Чому це важливо |
| Максимальна швидкість обертання |
Час загального переміщення; це не підтверджує осідання, плавність або точність відстеження. |
| Мінімальна стабільна швидкість |
Здатність слідувати за повільним кутовим рухом без ривків, перескакувань, коливань або видимого спотворення зображення. |
| Роздільна здатність швидкості |
Наскільки точно контролер може відповідати цільовій кутовій швидкості. |
| Прискорення та уповільнення |
Командований профіль руху, максимальний крутний момент, ризик перенавантаження та збудження конструкції. |
| Час встановлення |
Час від команди або закінчення руху до того моменту, поки лінія зору залишається в межах визначеної похибки. |
| Діюче навантаження |
Дозволений режим роботи, навколишні умови, обмеження безперервного руху та теплове зниження потужності. |
| Зворотна поведінка |
Зворотний люфт, мертва зона та перехідна помилка при зміні напрямку. |
| Запит на тест від покупця: Потрібно провести тест переміщення та встановлення з використанням репрезентативних кутів, виробничого контролера та фактичного або динамічно еквівалентного навантаження. Визначте допустимий діапазон помилок, період зупинки та тепловий стан перед тестуванням. |
5. Визначення умов точності PTU: Роздільна здатність проти відтворюваності проти точності наведення
Ці терміни часто використовуються взаємозамінно, але вони вимірюють різні властивості. Точне збільшення команди або показник енкодера не доводить того, що оптична лінія зору досягне заданого напрямку точно, повторювано або без стрибків.
| Термін точності PTU |
Визначення |
| Вирішення команд |
Найменший приріст позиції, який контролер може запитати або відобразити. |
| Роздільна здатність енкодера |
Найменший приріст позиції, виміряний пристроєм зворотного зв’язку. |
| Абсолютна точність наведення |
Різниця між командним та фактичним напрямком зору по всьому робочому діапазону. |
| Повторюваність |
Здатність повертатися до того самого напрямку зору за вказаних умов напрямку, навантаження та навколишнього середовища. |
| Зворотний хід / нейтральна зона |
Втрачений рух або інтервал реверсування команди, спричинений зубчастим передаванням, пружністю або логікою управління. |
| Оселила група |
Допустима залишкова помилка наведення після переміщення та час, протягом якого вона має залишатися в межах діапазону. |
| Гойдання в прямій видимості |
Короткочасний кутовий або рух зображення під час стояння на місці або слідкування. |
Система може заявляти дуже високу роздільну здатність енкодера, але водночас мати низьку абсолютну точність наведення через похибку редуктора, монтажні допуски, прогин щогли, зміщення візирної осі або тепловий дрейф. У специфікації потрібно вказати потрібний системний результат і метод випробування для кожного показника.
Як вибрати панорамно-нахильний блок для довготривалого EO/IR та радар-орієнтованого відстеження
6. Дальнобійна оптика збільшує механічні та калібрувальні помилки
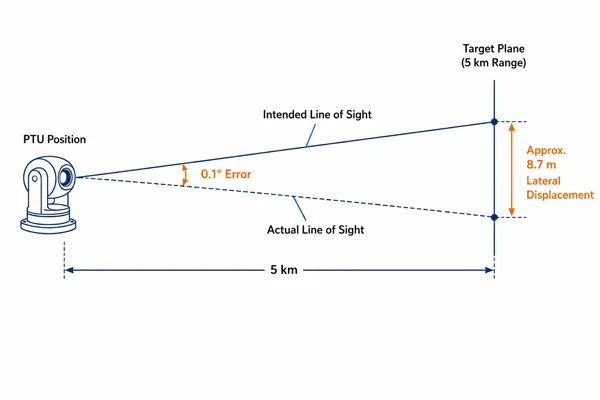
Довга фокусна відстань звужує поле зору. Це покращує деталізацію цілі, але також робить помітнішими похибку лінії візування, структурну вібрацію та люфт. Радарна підказка, яка розміщує ціль у широкому полі зору, може повністю втратити її після переходу камери на вузьке поле зору.
Пов'яжіть оптичну вимогу з вимогою до PTU, визначивши:
- необхідне поле зору на етапах виявлення, розпізнавання та ідентифікації;
- дозволене переміщення цілі в межах найвужчого робочого поля зору;
- допустимі коливання лінії прицілу під час стаціонарного спостереження та безперервного відстеження;
- можливості стабілізації зображення камери або гімбала та умови, за яких вона залишається ефективною;
- зворотний зв'язок по стану зуму та чи змінює система керування підказки або коефіцієнти відстеження зі зміною фокусної відстані;
- вплив переміщення об’єктива, руху фокусу, фільтрів та рухомих аксесуарів на центр маси та вісь прицілювання.
Для контексту вантажу перегляньте Midradar’sелектрооптичні сімейства продуктів. Остаточне затвердження PTU все ще вимагає фактичної геометрії корисного навантаження та оптичних режимів роботи.
7. Вітрове навантаження, жорсткість кріплення та деформація конструкції
Зовнішні вантажі поводяться як вітрила. Аеродинамічна сила зростає приблизно пропорційно квадрату швидкості вітру, тоді як результатуючий момент залежить від проєктованої площі, коефіцієнта опору та відстані від осі обертання. PTU не може компенсувати гнучкий щоглу, слабкий адаптер або рухому захисну кришку.
| Ілюстративне відношення першого порядку: силу вітру можна оцінити як F = 0,5 × густина повітря × коефіцієнт опору × проєкційна площа × швидкість вітру². Внесок крутного моменту залежить від плеча сили. Остаточний проєкт вимагає фактичної геометрії, умов установки та зазначених експлуатаційних і максимально допустимих для виживання меж вітру. |
Структурний огляд повинен включати:
- максимальна робоча швидкість вітру для повної продуктивності наведення та відстеження;
- вітрозахист під час стоянки, блокування або знеструмлення пристрою;
- проектована площа при характерних кутах панорамування та нахилу;
- жорсткість щогли, вежі, адаптера, кріплення та монтажної пластини;
- природні частоти та можливе збудження командами двигуна, вітром або вібраціями транспортного засобу;
- опір кабелю, гнучкість корпусу, жорсткість кріплення об'єктива та рух кришки від погодних умов;
- рідина, заснована на зображенні, виміряна з реальною фокусною відстанню та репрезентативними погодними умовами вітру.
Механічно міцний PTU, встановлений на гнучкому стовпі, все одно може давати непридатні для використання зображення. Розглядайте фундамент, щоглу, адаптер, PTU та корисне навантаження як одну структуру прямої видимості.
8. Відстеження за радаром вимагає повного обліку помилок
Навігація з радара до камери поєднує кілька систем координат, часових посилань та механічних елементів. Кінцева помилка лінії зору є властивістю системи; її не можна визначити лише за специфікацією енкодера PTU.
| Джерело помилки |
Типовий внесок |
Дія перевірки |
| Радарне вимірювання |
Дальність, азимут, кут підйому, фільтрація трекера та невизначеність стану цілі. |
Підтвердьте точність або коваріацію експортованих даних, оновіть поведінку та умови тестування. |
| Огляд і вирівнювання |
Позиція радара, орієнтація установки, північний орієнтир та обстеження щогли. |
Використовуйте обстежені координати та домовленості про орієнтацію документа і визначення знаків. |
| Перетворення координат |
Геодезичні, картографічні, радарні, локальні декартові, PTU та камерні системи координат. |
Дані документа, відлікова висота, одиниці вимірювання, формули та тестові приклади. |
| Прогнозування та затримка |
Рух цілі під час затримки датчика, мережі, обробки та актуації. |
Вимірюйте часові мітки та розподіл затримок; перевіряйте прогноз щодо репрезентативного руху цілі. |
| Механіка та управління PTU |
Абсолютна точність, повторюваність, люфт, усадка та затримка зворотного зв'язку. |
Перевірте фактичне навантаження під різними кутами, напрямками, швидкостями та тепловими станами. |
| Вісь прицілювання камери |
Механічне вирівнювання, внутрішнє зміщення гімбала, стан об'єктива та тепловий дрейф. |
Калібруйте на визначених рівнях масштабування та запишіть модель корекції. |
| Структура та середовище |
Відхилення щогли, вібрація, вітер, рух транспортного засобу та термічне переміщення. |
Проводьте перевірку за опитаними цілями або за співпрацівними цілями за відповідних умов. |
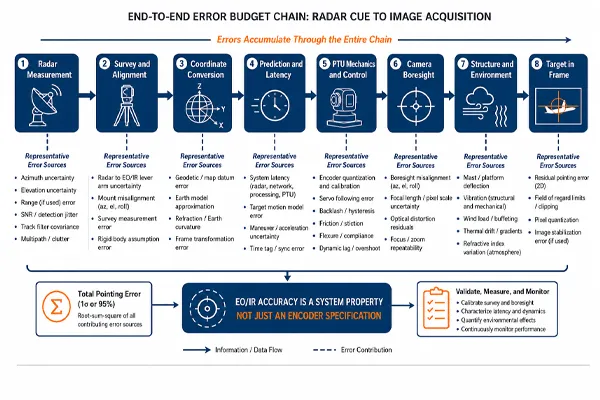
Як вибрати панорамно-нахильний блок для довготривалого EO/IR та радар-орієнтованого відстеження
Під час введення в експлуатацію слід використовувати обстежені опорні точки або кооперативні цілі та охопити кілька кутів азимута й місця. Поправка, виміряна в одному напрямку, може не відображати весь робочий діапазон.
| Потрібен спеціальний для проекту бюджет помилок для радару до камери? Надішліть точність радара, визначення системи координат, розташування сенсорів, дані про затримки, продуктивність PTU, інформацію про напрямок камери та необхідні критерії потрапляння цілі у кадр команді інтеграції Midradar. |
9. Інтерфейси, зворотний зв'язок позиції та синхронізація часу
Специфікація інтерфейсу має описувати функціональну поведінку, а не лише назву транспорту або протоколу. Ethernet, RS-422/485, Pelco-D/P, ONVIF та API виробника можуть бути корисними, але жодне з цих позначень саме по собі не доводить ефективність радарного наведення.
Для інтегрованого супроводу перевірте:
- абсолютне позиціонування панорами та нахилу, а не лише команди швидкості вліво/вправо/вгору/вниз;
- зворотний зв'язок про положення в реальному часі з часовими мітками, задокументованими одиницями та правилами позначення;
- підтвердження команди, коди несправностей, звітність про стан і поведінка при відновленні;
- налаштовуване прискорення, уповільнення, обмеження швидкості, обмеження пересування та аварійне зупинення;
- синхронізація часу через NTP, PTP або інший визначений системний годинник;
- Доступ API до калібрувальних зсувів, відображення координат та стану контролера;
- аутентифікація, контроль ролей, безпечна передача, ведення журналу та управління версіями програмного забезпечення.
Для проектування комунікаційного шляху та швидкого реагування використовуйте окремий керівництво з реакції радарного зору PTZ. Ця стаття залишаються зосередженою на механічному відборі, точності при прямій видимості та доказах прийнятності.
10. Екологічні та життєві вимоги
IP-рейтинг описує захист корпусу від твердих предметів та води за визначеними випробуваннями. Він сам по собі не підтверджує стійкість до соляного туману, довгостроковий захист від корозії, антизледеніння, витривалість до вітру, виживання при ударах або надійний запуск у холодну погоду.
| вимога |
Питання для уточнення |
| Захист від проникнення |
Застосовний рівень IEC 60529 та чи охоплює він всю встановлену систему, роз'єми та введення кабелів. |
| Температура |
Робочі, зберігання та температури холодного пуску; обігрівачі, вентилятори, час прогріву та поведінка при тепловому зниженні продуктивності. |
| Соляний туман / корозія |
Матеріали, система покриття, кріплення, захист з'єднувачів, дренаж та відповідний циклічний тест соляним туманом. |
| Вітер |
Операційні та виживальні межі, положення для зберігання, гальмування/блокування та зниження продуктивності зі швидкістю вітру. |
| Удари та вібрація |
Спектри, осі, тривалість, умови встановлення та функціональні перевірки після тестування, специфічні для установки. |
| Дощ, пил, лід і конденсат |
Щітки або кришки, дренаж, антизледеніння, обігрівачі, ущільнювачі та вимоги до обслуговування. |
| Потужність та ЕМС |
Діапазон напруги, пусковий струм, заземлення, захист від перенапруг/блискавки, вимоги до випромінювання та стійкості. |
| Підтримка життєвого циклу |
Інтервали технічного обслуговування, змащення, калібрування, запасні частини, підтримка програмного забезпечення, застарівання та терміни ремонту. |
11. Визначте заводські та приймальні випробування на місці перед присудженням
Корисна програма приймання комбінує механічні, контрольні, оптичні та системні вимірювання. Схему випробувань, навантаження, екологічні обмеження, метод вимірювання, критерії відповідності/невідповідності, дані для збереження та процедуру повторного тестування слід погодити до підписання контракту.
| Тест |
Рекомендоване вимірювання |
Сцена |
| Перевірка корисного навантаження |
Виміряйте фактичну масу, центр ваги, розміри, проєкційну площу під вітром та прокладку кабелів. |
Фабрика |
| Повернути та встановити |
Рухайтеся через узгоджені кути та вимірюйте час, щоб залишатися всередині зазначеної смуги прямої видимості. |
Фабрика |
| Відстеження мінімальної швидкості |
Вимірюйте гладкість зображення та стабільність кутової швидкості на найнижчій необхідній швидкості. |
Фабрика |
| Зворотність і повторюваність |
Підходьте до контрольних кутів з обох напрямків та кількісно оцініть мертву зону та помилку повернення. |
Фабрика |
| Абсолютне наведення |
Порівняйте командований та виміряний напрямок зору у представницьких положеннях панорамування/нахилу. |
Фабрика / База |
| Теплова робота |
Повторюйте критичні тести після холодного запуску, розігріву та тривалої роботи за потреби. |
Фабрика |
| Інтерфейс та зворотний зв'язок |
Перевірте команди, часові позначки, стан, несправності, обмеження, доступ до калібрування та версії програмного забезпечення. |
Фабрика / База |
| Калібрування прицільної осі |
Вирівняйте систему PTU/камеру відповідно до обстежених орієнтирів на визначених станах зуму. |
Сайт |
| Радарне наведення |
Вимірюйте час придбання та ефективність утримання цілі у кадрі, використовуючи репрезентативний рух цілі. |
Сайт |
| Вітер / структурна реакція |
Вимірюйте стабільність прямої видимості за узгоджених умов вітру або еквівалентних збурень. |
Сайт |
| Результати життєвого циклу |
Підтвердьте наявність керівництв, креслень, документів щодо інтерфейсу, запасних частин, навчання, журналів даних та плану підтримки. |
Фабрика / База |
| Інструмент для завантаження проекту: Використовуйте додаток Midradar PTU RFQ Data Sheet та чеклист FAT/SAT, щоб зібрати інженерну основу перед запитом обов’язкової рекомендації. Надайте наявну у вас інформацію; Midradar може виявити відсутні поля. |
12. Використовуйте структурований робочий процес вибору PTU
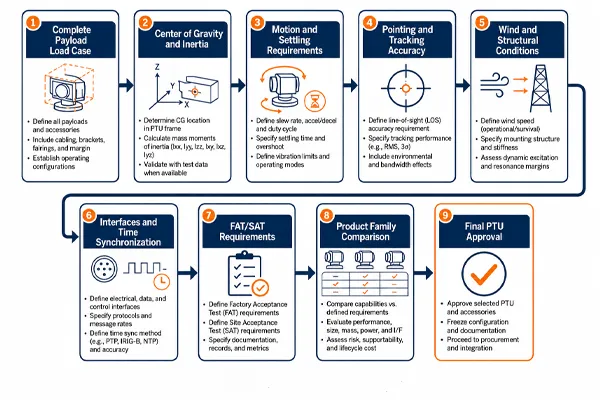
Як вибрати панорамно-нахильний блок для довготривалого EO/IR та радар-орієнтованого відстеження
Робочий процес – це карта рішень статті. Розділи 1-3 визначають навантаження та механічний випадок навантаження; Розділ 4 закріплює показники руху; Розділи 5-8 визначають точність прямої видимості та бюджет помилок радарного наведення; Розділи 7 та 10 встановлюють екологічні та структурні обмеження; Розділ 9 закріплює інтерфейси та часу; Розділ 11 визначає докази FAT/SAT. Лише після цього слід використовувати Розділи 14-15 для порівняння сімейств PTU та видачі повного RFQ.
Ця послідовність не дає проєкту вибрати PTU за номінальною вантажністю, а потім виявити, що встановлена збірка не може заспокоюватися, супроводжувати повільні цілі, зберігати стабільність вузького поля зору, витримувати середовище або інтегруватися із системою керування.
13. Вибирайте тільки родину продукту після того, як випадок навантаження буде затверджено
Зіставлення з продуктовою сім'єю має відбуватися після інженерної перевірки, а не замінювати її. Порівняйте фактичну масу корисного навантаження, центр ваги, інерцію, проєктовану вітрову площу, вимоги до швидкості та заспокоєння, бюджет похибки наведення, екологічний клас, інтерфейси та робочий цикл із затвердженою постачальником областю навантаження. Номінальна вантажність є лише одним вхідним параметром.
Якщо розглядається сім'я PTU Midradar, запросіть письмове підтвердження щодо заповненого листа даних RFQ і запропонованої монтажної конструкції. Остаточне схвалення має визначати точний контролер, конфігурацію енкодерів, розташування кабелів, екологічні опції та приймальне випробування.
14. Використовуйте технічний опис PTU RFQ як інженерну передачу
Перенесіть повне навантаження, геометрію, інерцію, вітер, інтерфейс та поля FAT/SAT у редаговану PTU RFQ таблицю даних. У статті слід пояснити, чому кожен вхідний параметр має значення; таблиця повинна фіксувати значення проекту, відповіді постачальників та невирішені припущення. Не затверджуйте PTU на основі твердження на кшталт «вага камери: 30 кг».
Висновок
PTU слід вибирати як частину повної системи лінії візування, а не як ізольоване моторизоване кріплення. Маса корисного навантаження, центр ваги, інерція, вітрова площа, жорсткість конструкції, профіль руху, оптичне поле зору, похибка наведення, інтерфейси та приймальні докази впливають на те, чи працюватиме встановлена система.
Для EO/IR відстеження, керованого радаром, вирішальним питанням є не «Скільки кілограмів може нести PTU?». Питання в тому: «Чи може встановлена система переміщуватися, встановлюватися, цілитися та відстежувати реальне навантаження в межах необхідної помилки прямої видимості в заданих умовах та режимі роботи?»
Запросити огляд розмірів PTU та наведення радаром
Надішліть Midradar заповнений лист даних RFQ, CAD-модель або розміри корисного навантаження, інформацію про центр ваги, вітрові та монтажні умови, потрібний рух і точність, межу інтерфейсу та очікування FAT/SAT. Після цього технічна команда зможе розглянути механічний випадок навантаження, ризики інтеграції та докази, потрібні до схвалення моделі.
Використовуйте ресурси Midradar з технічна підтримка та ресурси для налаштування або зв'яжіться з командою проєкту, щоб надіслати пакет даних.
Поширені запитання
Чи можна вибирати PTU лише за максимальною масою корисного навантаження?
Ні. Маса є лише одним вхідним параметром. Зміщення центра ваги, інерція, вітрова площа, прискорення, робочий цикл, жорсткість конструкції та вимоги до лінії візування можуть бути не менш важливими.
Що важливіше: точність наведення чи повторюваність?
Для радарного наведення потрібні обидва показники. Точність визначає, наскільки близько камера наводиться до заданої лінії візування, а повторюваність показує, чи повертається вона до неї стабільно. Жоден із них не замінює системну зйомку, калібрування візирної осі та перевірку.
Чому довгий об'єктив ускладнює вибір PTU?
Довгофокусний об'єктив зазвичай збільшує довжину корисного навантаження, інерцію та вітрову площу, водночас звужуючи поле зору. Тому механічна вібрація, люфт і невеликі кутові похибки стають помітнішими та з більшою ймовірністю виводять ціль за межі зображення.
Чи повинні радар, PTU та відеосистема використовувати одне джерело часу?
Слід використовувати синхронізований час або задокументовану архітектуру синхронізації. Точні часові мітки зменшують похибки прогнозування та перетворення координат, особливо для швидких цілей або цілей, що маневрують.
Яке приймальне випробування PTU є найкориснішим?
Найінформативнішим є наскрізне випробування переміщення, заспокоєння та радарного наведення з фактичним корисним навантаженням. Воно має вимірювати похибку лінії візування, час захоплення цілі, повторюваність і ефективність супроводу за погоджених умов.


 13:42