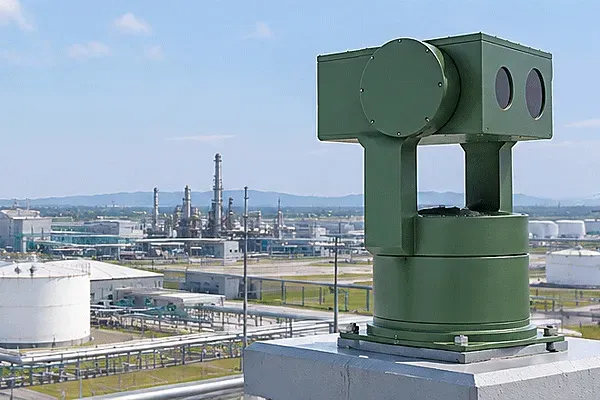
Резюме
Це посібник з вимог до інтерфейсу, а не посібник з вибору сенсорів. Він визначає, що повинні обмінюватися радарні, командно-керовані (C2) та електрооптичні/інфрачервоні (EO/IR) компоненти та як слід тестувати командний цикл. Платформа командування та контролю протидії БПЛА отримує треки цілей, керує ідентифікаторами та пріоритетами, призначає EO/IR пристрої, записує докази та підтримує авторизовані робочі процеси реагування. Перед наданням контракту проєкт повинен зафіксувати модель даних треків, координатну систему, часові мітки та метод синхронізації, команди керування пристроями, межі кібербезпеки, поведінку в умовах деградації та Докази FAT/SAT.
Платформа Midradar MR2000 розроблена для координації роботи радарів, систем виявлення спектру, EO/IR та авторизованих пристроїв реагування в єдиному операційному середовищі. Підтверджені функції включають централізоване управління пристроями та користувачами, відображення треків на карті, багатоджерельне об’єднання треків, наведення радару на EO/IR, відеомоніторинг та відтворення, управління зонами тривоги, автономну роботу та запис подій. Точна підтримка API, SDK, протоколів третіх сторін та кібербезпеки залишається залежною від обраного продукту, версії програмного забезпечення та перегляду інтерфейсу проекту.
Ключові питання, на які відповідає цей посібник
- Як радара інтегрується з Платформа управління та командування протидроновими системами?
- Які поля треку, координати та часові позначки має надавати радар?
- Як слід визначати правила координації, часу, керування пристроєм та передачі управління?
- Що слід перевіряти у системі наведення з радару на EO/IR та інтеграції сторонніх пристроїв?
- Які докази FAT/SAT потрібні перед прийняттям в експлуатацію?
Застосовність, припущення та обмеження
Цей посібник застосовується до проєктів, які підключають один або кілька радарів, радіочастотних (RF) та EO/IR сенсорів до Midradar MR2000 або до сторонньої системи C2, PSIM або VMS. Він є рамковим документом для вимог та приймання, а не універсальною специфікацією інтерфейсу. Фактичні транспортні протоколи, поля повідомлень, координати, часові параметри, аутентифікація та заходи кібербезпеки повинні бути визначені для вибраної моделі та версії програмного забезпечення. Посібник передбачає, що покупець може надати топологію наявної системи, документи інтерфейсу, геометрію об’єкта та погоджений операційний робочий процес. Він не встановлює сумісність із названою сторонньою платформою до завершення реалізації та тестування взаємодії.
1. Чого має досягти інтеграція C2
Інтеграція C2 не завершена, коли на карті з’являється значок радара. Система повинна зберігати сенс, час і якість даних сенсора від моменту виявлення до прийняття рішення оператором. Як мінімум, вона повинна створити стабільну ідентичність треку, перетворити позиції у спільну систему координат, врахувати вік даних, вибрати відповідний прилад EO/IR, видати команду наведення, отримати інформацію про позицію та відстеження, а також об’єднати отриманий трек, відео та дії оператора в одну відстежувану подію.
Цей повністю завершений робочий процес важливий, оскільки проект може зазнати невдачі, навіть якщо кожен окремий пристрій працює. Помилка координатного знаку може спрямувати камеру в неправильному напрямку. Несинхронізовані годинники можуть прикріпити відео до неправильного треку. Відсутнє повідомлення про стан пристрою може залишити оператора не поінформованим про те, що сенсор не працює. Тому інтеграцію потрібно визначати як поведінку системи, а не як список інтерфейсів продукту.
2. Еталонна архітектура
Практична архітектура протидії БПЛА має п'ять рівнів. Рівень сенсорів виявляє та вимірює цілі. Рівень інтерфейсу та інтеграції адаптує повідомлення, уніфікує координати та час, фільтрує треки та асоціює спостереження. Рівень К2 відображає оперативну картину, застосовує правила, керує дозволами та записує рішення. Рівень EO/IR та PTU виконує візуальну верифікацію та відстеження. Рівень доказів та операцій зберігає треки, сповіщення, відео, скріншоти, статус пристроїв та дії оператора.
Відповідальність повинна бути чіткою. Midradar може забезпечити шар радарного сенсора, функції MR2000 C2, уточнення інтерфейсів, специфічних для проекту, перевірку геометрії, калібрування та підтримку інтеграції. Коли використовується сторонній C2, PSIM або VMS, власник платформи зазвичай залишається відповідальним за його бізнес-логіку, політику кібербезпеки та оркестрацію зовнішніх систем, якщо контракт не передбачає інше.
Для повного робочого процесу системи перегляньте Midradar інтегрована архітектура протидії БПЛА
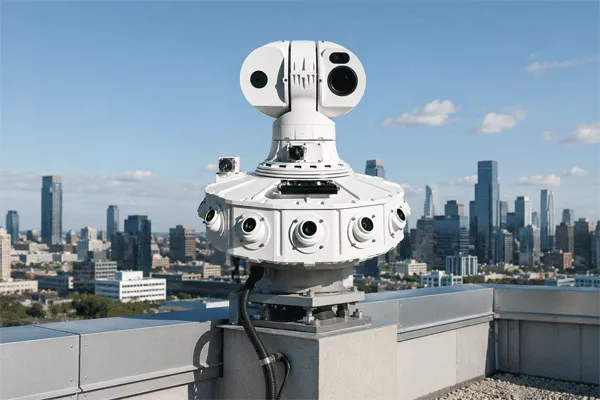
Ілюстративна довідкова архітектура; не заява про відповідність протоколу
Матриця прийняття інтеграції C2
| Контрольний пункт |
Необхідні докази |
Зосередженість на прийнятті |
| Відстежувати дані |
Версійний МКХ, приклади повідомлень та словник полів |
Життєвий цикл Track-ID, одиниці, нульові значення, правила оновлення та поведінка при повторному підключенні |
| Координати |
Датум, відлікова висота, одиниці вимірювання, північна конвенція та виміряні тестові точки |
Залишкова помилка по діапазону, азимуту та висоті |
| Час |
Архітектура годинника та визначення часової мітки |
Зсув годинника, вік даних, сигнал тривоги про втрату синхронізації та відновлення |
| Петля підказки |
Команда, підтвердження, відгук ПТУ та відеодокази |
Час до першої цілі в кадрі, помилка прицілювання та повторне захоплення |
| Здоров’я та недоліки |
Сигнал серцебиття, коди помилок, версія та правила режиму з пониженою працездатністю |
Виявлення, реєстрація, безпечне погіршення та послідовність відновлення |
| Доказ події |
Загальний ідентифікатор події, що пов'язує дорожні записи, тривоги, відео та дії оператора |
Повнота, узгодженість у часі, контроль експорту та доступу |
3. Мінімальні вимоги до інтерфейсу
Специфікація інтерфейсу повинна визначати поведінку транспортного та мережевого рівнів, поля трек-повідомлення, систему координат, часові позначки, стан пристрою, підтвердження команд, обробку помилок, логування та контроль версій. Корисний трек радару зазвичай потребує ідентифікатора джерела сенсора, ідентифікатора треку, часу вимірювання або оновлення, позиції, швидкості, стану треку та індикатора якості. Проекти також можуть вимагати класифікацію, оцінку ЕПР, рівень надійності, пріоритет загрози та ковариаційну або точну інформацію, але ці поля не слід брати до уваги, якщо вони не задокументовані та не протестовані.
Синхронізація часу заслуговує окремої уваги. Годинники радара, C2, PTU, камери та реєстратора повинні порівнюватися під час інтеграції. Проект повинен визначати метод синхронізації, допустиме зміщення годинника, сигнал тривоги при втраті синхронізації та поведінку відновлення. NTP може бути доречним для деяких установок, тоді як системи з високою точністю або ізольовані системи можуть вимагати іншого, специфічного для проекту підходу.
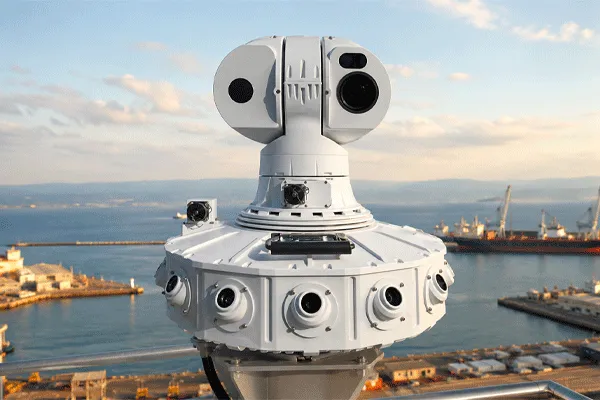
Вимоги до інтерфейсу керування протидроновими системами: дані відстеження, синхронізація часу та наведення EO/IR (C2)
4. Наведення від РЛС на ЕО/ІЧ
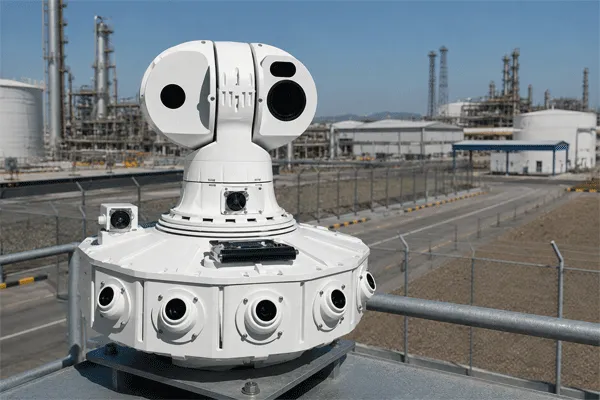
Навігація з використанням радара для наведення на EO/IR є функцією системи «від кінця до кінця». Радар спочатку встановлює та оновлює траєкторію цілі. Інтеграційний шар перетворює ціль у координатну систему, необхідну для PTU, та прогнозує лінію зору, коли затримка мережі та обробки є значною. Потім C2 видає абсолютну команду повороту/нахилу або команду координат цілі. PTU повідомляє про положення та стан руху, тоді як EO/IR-навантаження забезпечує відео, стан відстеження та необов’язкові результати розпізнавання.
Продуктивність придбання залежить від точності радару та поведінки оновлення, перетворення координат, узгодженості часових міток, затримки мережі, абсолютне позиціонування PTU, калібрування бортсайта, фокусна відстань, структурне прогинання, навантаження вітром та рух цілі. З цієї причини заяву в брошурі, таку як «автоматичне зв'язування», слід перетворити на вимірювані критерії прийнятності: час встановлення сліду, затримка команди, час до першого потрапляння цілі у кадр, помилка потрапляння цілі у кадр, утримання сліду та відновлення після втрати сліду.
Проекти, зосереджені на виявленні та візуальному підтвердженні, можуть переглянути Midradar’s Системи радарно-зорового синтезу.
Для розподілу ролей сенсорів, логіки асоціації спостережень та меж перевірки продовжуйте з Midradar’s Посібник з об'єднання сенсорів протидії БПЛА.
5. Підтверджені функції MR2000 та елементи конкретного проекту
MR2000 забезпечує єдине управління радарами, спектральним виявленням, EO/IR та санкціонованими засобами реагування, з управлінням користувачами та ролями, відео в реальному часі, локалізацією цілей, сигналізаціями, ідентифікацією та відстеженням, об’єднанням багатоджерельних даних, відображенням на мапі, наведенням радару на EO/IR, синхронізованим відтворенням, електронними огорожами та автономною роботою. Ці функції забезпечують реальну програмну базу для обговорення системного рівня з інтеграторами.
Однак точна підтримка REST, WebSocket, бінарного повідомлення, SDK, ASTERIX, SAPIENT, ONVIF або іншого протоколу повинна вказуватися лише після визначення необхідної версії, набору повідомлень, ролі пристрою та обсягу прийняття. Правильна комерційна заява полягає в тому, що інтеграція, специфічна для проекту, може оцінюватися з урахуванням огляду протоколу, полів даних, кібербезпеки та взаємодії.
6. Прийняття FAT/SAT
Прийняття повинно охоплювати нормальну роботу та погіршені умови. Рекомендовані тести включають запуск і повторне підключення, перевірку повідомлень по полях, порівняння годинників та імітацію втрати синхронізації, перевірку координат на виміряних контрольних точках, повністю автоматичне захоплення радаром до камери, пріоритетизацію кількох цілей, відключення пристрою, експорт подій та відновлення після відмови.
Контракт повинен визначати ціль тесту, маршрут, конфігурацію системи, метод вимірювання, формат доказів, пороги проходження/непроходження та процедуру повторного тестування. Фіксовані універсальні пороги не слід копіювати з маркетингових матеріалів. Вони мають бути погоджені для обраного радара, мережі, PTU, корисного навантаження, майданчика та процедури експлуатації.
Використовуйте ресурси Midradar з оцінка сайту та підтримка інтеграції для проектно-специфічної інженерії.
Вимоги до інтерфейсу керування протидроновими системами: дані відстеження, синхронізація часу та наведення EO/IR (C2)
Висновок та заклик до дії
Проєкт протидії БПЛА повинен розглядати інтеграцію C2 як контрольований інженерний обсяг робіт, а не як загальне твердження про сумісність. Вирішальними питаннями є: чи залишається цільова інформація значущою між системами, чи може пристрій EO/IR захопити потрібну ціль, чи можуть оператори розуміти та перевіряти подію, і чи визначена поведінка у разі відмови.
Для попереднього огляду інтерфейсу Midradar надайте типи цілей, карту сайту, необхідне покриття, обраний радар, наявні системи управління або VMS, моделі EO/IR та PTU, наявні документи інтерфейсу, вимоги до координат і часу, обмеження кібербезпеки та плановані умови FAT/SAT.
Поширені запитання
Чи інтегрує MR2000 радар, РЧ та EO/IR пристрої?
MR2000 призначений для єдиного управління та координації радарних, спектророзпізнавальних, EO/IR і авторизованих пристроїв реагування. Точна інтеграція сторонніх пристроїв підтверджується через огляд інтерфейсу проекту.
Чи підтримує Midradar будь-яку платформу C2?
Не слід робити заяву про універсальну сумісність. Інтеграцію C2, PSIM або VMS, специфічну для проекту, можна оцінювати після того, як будуть визначені необхідні протокол, поля, вимоги до безпеки та критерії прийняття.
Який найважливіший показник прийняття сигналів?
Єдиної метрики не існує. Проекти повинні вимірювати безперервність відстеження, актуальність даних, затримку команд, час до першої цілі в кадрі, помилку наведення, утримання відстеження та відновлення після втрати.
Які дані радар повинен передавати на платформу К2?
Щонайменше, визначте ідентифікатор сенсора, ідентифікатор треку, часові позначки, позицію, швидкість, стан треку, якість, поведінку оновлення та статус пристрою. Точний набір полів і кодування повинні бути підтверджені в проектному ICD.
Як слід підтвердити сумісність сторонніх пристроїв?
Заблокуйте модель та версію програмного забезпечення, перегляньте протокол та поля, підключіть представницьке обладнання, протестуйте нормальні та погіршені умови і зафіксуйте результат у доказах FAT/SAT.


 09:04