Резюме
Це посібник із ролей сенсорів та асоціації доказів, а не специфікація інтерфейсу C2. Радар, RF-виявлення та EO/IR створюють різні спостереження й не мають оцінюватися як взаємозамінні сенсори. Радар забезпечує некооперативне виявлення, положення та траси руху. RF-системи можуть додавати докази щодо випромінювача, протоколу або пеленга, коли наявна відповідна передача. EO/IR забезпечує візуальну або теплову перевірку та записані докази. Платформа C2 асоціює спостереження, керує довірою і пріоритетом та зберігає історію події.
Злиття успішне, коли система формує своєчасну, простежувану й операційно корисну подію, не перетворюючи кореляцію на непідтверджене твердження про ідентичність. Архітектура має визначати ролі сенсорів, правила асоціації, переходи довіри, критерії перевірки, деградовані режими та збереження доказів. Для порівняння перед вибором використовуйте контрольний список закупівлі для злиття radar EO. Детальні поля трас, координати, часові мітки, команди керування пристроями та приймання наведення EO/IR належать до окремого посібника з вимог інтерфейсу C2 Counter-UAS. MR2000 надає практичну основу Midradar для єдиного керування пристроями, багатоджерельного злиття, наведення з радара на EO/IR, тривог, роботи без оператора та історичного відтворення.
Злиття сенсорів Counter-UAS: ролі радара, RF і EO/IR, асоціація та перевірка
Ключові питання, на які відповідає цей посібник
- Чому радару, RF-виявленню та EO/IR слід призначати різні ролі?
- Чи може RF-виявлення замінити некооперативне радіолокаційне виявлення?
- Як асоціювати спостереження, не перетворюючи кореляцію на хибне твердження про ідентичність?
- Як слід асоціювати спостереження та оновлювати довіру, не перебільшуючи ідентичність?
- Як слід приймати хибну асоціацію, деградований режим і докази події?
Застосовність і межа злиття
Цей посібник застосовується до проєктів, які використовують радар, RF і EO/IR як взаємодоповнювальні джерела в одному робочому процесі C2. Він не припускає, що кожному проєкту потрібен кожен сенсор або що злита мітка автоматично правильна. Архітектура має зберігати початкові спостереження, кількісно описувати невизначеність і дозволяти оператору переглядати докази. Функції активної відповіді, якщо вони юридично дозволені, залишаються окремою підсистемою та окремим шляхом погодження. Фактичні моделі сенсорів, інтерфейси, правила асоціації та пороги приймання мають обиратися для об'єкта й місії.
1. Призначте чіткі ролі сенсорів
Радар зазвичай є основним широкозонним сенсором для некооперативних об'єктів, оскільки вимірює дальність, напрямок і рух без потреби в передачі сигналу від цілі. RF-виявлення може додати інформацію про протокол, випромінювач або пеленг, але автономні, попередньо запрограмовані або RF-тихі цілі можуть не давати придатного сигналу. EO/IR може підтверджувати форму, поведінку та контекст, але поле зору, атмосфера, освітлення й пряма видимість обмежують широкозонний пошук.
Архітектура має використовувати кожен сенсор у його найсильнішій ролі. Радар виявляє і супроводжує. RF додає електронні докази, коли вони доступні. EO/IR перевіряє і записує. C2 керує асоціацією, пріоритетом, робочим процесом і доказами. Визначення цих меж зменшує нереалістичні очікування й запобігає оцінюванню сенсора за неправильною задачею. Для повного робочого процесу перегляньте інтегрована архітектура протидії БПЛА.
Матриця ролей сенсорів і доказів
| Шар |
Основний внесок |
Ключове обмеження та приймання |
| Радар |
Некооперативне виявлення, положення, швидкість і безперервність траси |
Тестування завад, мінімальної дальності, поведінки оновлення, ID траси та геометрії |
| RF / RF |
Докази щодо випромінювача, протоколу або пеленга за наявності передач |
RF-тихі цілі, спектральне середовище, правова межа та хибна асоціація |
| EO/IR |
Візуальна/теплова перевірка, супровід і записані докази |
Пряма видимість, атмосфера, поле зору, помилка наведення та довіра до ідентифікації |
| C2 і злиття |
Асоціація, пріоритет, наведення, невизначеність, подія та робочий процес оператора |
Контроль часу/координат, пояснюваність, деградований режим і аудиторський слід |
2. Асоціація спостережень не є простим накладанням
Два виявлення не слід зливати лише тому, що вони здаються близькими на карті. Система має враховувати час, невизначеність положення, швидкість, пеленг, клас цілі, покриття сенсорів та історію траси. Радіолокаційна траса й RF-пеленг можуть підтримувати ту саму подію, не забезпечуючи однакової точності положення. Підтвердження EO/IR може належати трасі лише після наведення, перевірки цілі в кадрі та зворотного зв'язку супроводу.
Логіка злиття має зберігати початкові спостереження сенсорів, а також злиту подію. Оператори та розслідувачі повинні знати, який сенсор зробив внесок у кожен висновок і як довіра змінювалася з часом.
Злиття сенсорів Counter-UAS: ролі радара, RF і EO/IR, асоціація та перевірка
3. Основа координат і часу
Кожен сенсор має бути правильно розміщений і зорієнтований. Проєкт має визначити датум, висотну прив'язку, одиниці, північну конвенцію, знак, монтажні координати та калібрування осі візування. Коли радар і EO/IR пристрої рознесені, потрібно використовувати їхні реальні широту, довготу й висоту, а перетворення координат стає частиною обсягу інтеграції.
Час так само важливий. Час виявлення, час вимірювання, час оновлення, час надсилання, положення пристрою та час відео мають використовувати визначений спільний еталон. Вік даних має бути видимим або обчислюваним, щоб система могла прогнозувати рухому ціль, а не наводити камеру на стару позицію. Для детальних полів трас, синхронізації координат і часу, команд керування пристроями та приймання наведення EO/IR прочитайте посібник із вимог інтерфейсу C2 Counter-UAS.
4. Робочий процес від виявлення до перевірки
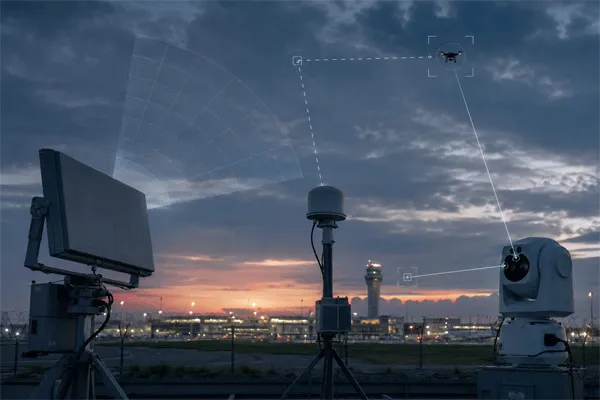
Надійний робочий процес починається, коли радар формує стабільну трасу. C2 перевіряє якість і пріоритет та визначає, чи підтримує подію RF-спостереження або інший звіт сенсора. Потім він обирає EO/IR пристрій за покриттям, доступністю та пріоритетом задачі. Перетворення координат і прогноз цілі формують команду наведення. PTU рухається і повідомляє положення; камера захоплює, підтверджує або відхиляє ціль; результат прикріплюється до події. Для вибору обладнання дальнього наведення перегляньте посібник із вибору pan-tilt блоку.
Робочий процес має визначати, що відбувається, коли підтвердження не вдається. Система може продовжити наведення, розширити пошук, вибрати іншу камеру, знизити довіру, зберегти подію лише за радаром або попередити оператора. Поведінка при невдачі є частиною дизайну злиття. Проєкти, зосереджені на радарному наведенні та візуальній перевірці, можуть переглянути посібник швидкого реагування зі злиття радар-бачення.
5. Функції MR2000 у робочому процесі злиття
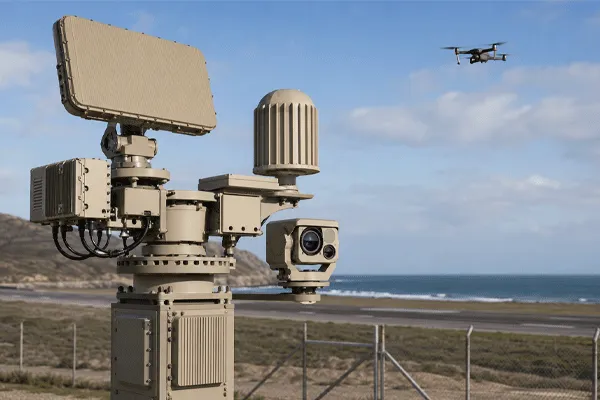
MR2000 підтримує єдине керування радаром, спектральним виявленням, EO/IR та дозволеними пристроями реагування. Він забезпечує відображення на карті, списки цілей, злиття трас із кількох джерел, наведення EO/IR радаром, відеомоніторинг і запис, електронні огорожі, рівні тривоги, рольове керування користувачами, автоматичний пошук і роботу без оператора. Також він може відтворювати траси та синхронізоване відео для історичного перегляду.
Ці функції підтримують інтегрований операційний процес. Вони не усувають інженерію проєкту. Координати пристроїв, калібрування радара й камер, параметри обробки цілей, поведінка оновлення, правила втрати цілі, поля зору камер, режими супроводу та умови безоператорної відповіді мають бути налаштовані й перевірені для фактичної інсталяції.
6. Поширені режими відмов інтеграції
Поширені збої злиття включають призначення перекривних або невизначених ролей сенсорів, асоціацію спостережень лише тому, що піктограми близькі на карті, трактування ідентичності RF-випромінювача як фізичної ідентичності цілі, заміну початкових спостережень однією непрозорою злитою міткою, відсутність запису змін довіри та продовження нормальних висновків після недоступності сенсора.
Інший збій є концептуальним: сприймати класифікацію як певність. Мітки радара, RF або AI мають містити довіру та підтверджувальні докази. Візуальне підтвердження також може залишатися неоднозначним на великій дальності, у серпанку, за низького контрасту або часткового перекриття. Система має зберігати невизначеність, показувати внесок кожного сенсора та підтримувати перегляд оператором. Помилки координат, часу, драйвера й керування пристроями слід тестувати в окремому плані приймання інтерфейсу C2, а не дублювати тут.
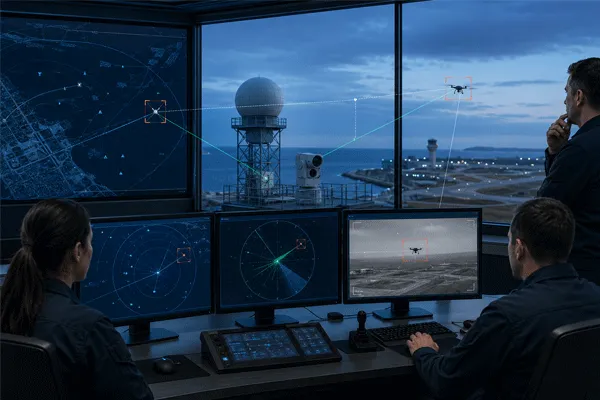
Злиття сенсорів Counter-UAS: ролі радара, RF і EO/IR, асоціація та перевірка
7. Логіка злиття та операційне приймання
Приймання має перевіряти, чи ролі сенсорів і логіка асоціації створюють правильні й простежувані події. Використовуйте репрезентативні сценарії з однією та кількома цілями, зокрема RF-тихі цілі, RF-спостереження без відповідної радіолокаційної траси, дві траси, що перетинаються, збій захоплення камерою, конфліктну класифікацію, випадіння сенсора та відновлення. Вимірюйте правильну асоціацію, хибну асоціацію, безперервність ID траси, час до перевірки, переходи довіри, поведінку деградованого режиму та повноту доказів події.
Експортований запис має зберігати початкову радіолокаційну трасу, RF-спостереження за потреби, EO/IR відео або знімки, рішення щодо злитої події, тривоги та дії оператора під спільним ID події. Час інтерфейсу, перетворення координат, затримка команд і помилка цілі в кадрі залишаються обов'язковими проєктними тестами, але їхня детальна специфікація належить до посібника з вимог інтерфейсу C2 Counter-UAS.
Використовуйте Посібник із польових випробувань та приймання радарів для визначення геометрії тестів і відповідальності.
Висновок та заклик до дії
Багатосенсорне злиття створює цінність, коли перетворює різні спостереження на контрольований робочий процес рішення та доказів. Архітектура має поважати межі кожного сенсора, зберігати початкові дані, керувати часом і координатами, замикати контур наведення та залишатися зрозумілою під час відмов.
Для огляду багатосенсорної архітектури Midradar надайте об'єкт і загрозу, наявне обладнання radar/RF/EO/IR, C2 або VMS, документи інтерфейсів, вимоги до мережі та кібербезпеки, робочий процес оператора й цілі приймання. Midradar може підготувати попередню матрицю ролей сенсорів, архітектуру потоків даних і список уточнень інтеграції.
Поширені запитання
Чи може RF-виявлення замінити радар?
Не для кожної загрози. RF-виявлення залежить від відповідних випромінювань; автономні або RF-тихі цілі можуть потребувати некооперативного радіолокаційного виявлення.
Чи ідентифікує EO/IR кожну радіолокаційну трасу?
Ні. Візуальне підтвердження залежить від прямої видимості, дальності, атмосфери, поля зору, точності наведення, контрасту та якості супроводу.
Що слід зберігати як докази події?
Щонайменше початкові спостереження сенсорів, злиту подію, часові мітки, ID трас, тривоги, відео або знімки, дії оператора та стан пристроїв, пов'язаний із подією.
Як слід тестувати асоціацію сенсорів?
Використовуйте репрезентативні сценарії з однією та кількома цілями з відомими часом і геометрією. Вимірюйте правильні й хибні асоціації, безперервність ID траси, обробку конфліктів і збереження початкових спостережень.
Що має статися, коли один сенсор стає недоступним?
C2 має повідомити про несправність, зберегти доступні дані, застосувати погоджений деградований робочий процес, запобігти непідтвердженим висновкам і записати послідовність відмови та відновлення.


 09:42