Wu Kang | Спеціаліст із радіолокаційних систем | Опубліковано September 16, 2026
Радар спостереження на малих висотах відстежує БПЛА, невеликі літальні апарати, птахів і — у кількох моделях — наземні або надводні цілі, що рухаються на висоті нижче приблизно 600–3,000 meters, на відстані від близько 1.5 km для малих дронів до 20 km для більших літальних апаратів залежно від ефективної площі розсіювання цілі’.
Огляд радарів спостереження на малих висотах: дальність & варіанти застосування
Що саме відстежує радар спостереження на малих висотах
Це вужча категорія, ніж первинний оглядовий радар, яким користується диспетчерська вежа, і вона розв’язує інше завдання, ніж радар наземного спостереження, спрямований лише на горизонт. Радар спостереження на малих висотах охоплює смугу повітряного простору, де виникає більшість реальних завдань безпеки: вторгнення дронів, польоти літальних апаратів на малих висотах поблизу периметра, птахи, що спричиняють хибні тривоги інших датчиків, а також — оскільки кілька моделей цієї лінійки одночасно виконують функції наземних радарів — транспортні засоби та судна, що рухаються поверхнею під цим повітряним простором.
Порівняно з системами охорони периметра, що використовують лише камери або стаціонарні рубежі тепловізійного контролю, радари цього класу збільшують час на реагування, оскільки виявлення не залежить від оптики прямої видимості чи рівня навколишнього освітлення’. Щоб побачити загрозу, камера вже має бути на неї спрямована. Радар, що сканує сектор 360 degrees, спочатку виявляє та супроводжує ціль, а потім передає її пеленг наступному датчику для спостереження.
Чому для різних радарів указано різну дальність’?
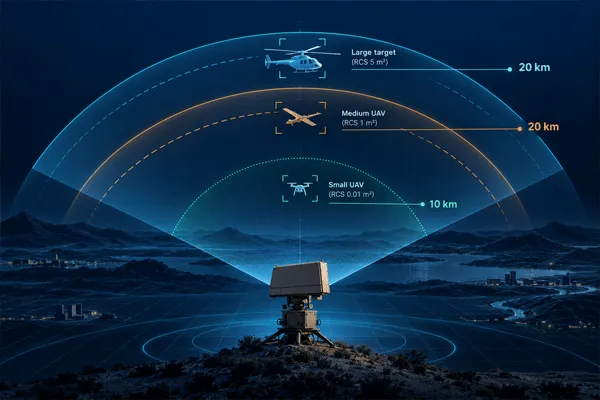
Поширена помилка під час читання технічного паспорта радара — вважати “дальність виявлення” єдиним показником для всіх цілей, які може виявити радар. Це не так’. Дальність залежить від ефективної площі розсіювання цілі (RCS)’ — грубо кажучи, від того, скільки радіолокаційної енергії ця ціль відбиває назад. Вантажівка або невеликий човен відбиває значно більше енергії, ніж побутовий дрон, тому для одного й того самого радара публікують дуже різні показники дальності для кожної з цих цілей.
Візьмімо MR-RDT20K. Його загальна дальність виявлення цілей становить 20 km; ті самі 20 km вказано для транспортних засобів і гелікоптерів. Якщо ж спрямувати його на малий БПЛА, заявлена дальність зменшується до 10 km — удвічі менша відстань для того самого радара, оскільки RCS малого дрона’ становить лише частку RCS еталонної цілі, використаної для загального показника. У технічному паспорті MR-RDA10K-4R є ще й уточнення щодо погоди: показник 10 km для малих БПЛА наведено саме для ясної погоди. У документації Midradar’ описано адаптивне придушення завад для фільтрації дощу, хвиль і фонового руху, але це’ засіб зменшення кількості хибних траєкторій, а не гарантія збереження заявленої дальності під час зливи.
Практичний висновок для тих, хто порівнює радари: з’ясовуйте не лише значення заявленої дальності, а й те, для якого класу цілей і яких умов навколишнього середовища його наведено.
Огляд радарів спостереження на малих висотах: дальність & варіанти застосування
Вісім радарів в одній таблиці характеристик
У таблиці нижче наведено опубліковану лінійку радарів Midradar’ для спостереження на малих висотах у тому вигляді, в якому вона зараз представлена на сторінках продуктів компанії’. Уточнення щодо RCS і погодних умов збережено точно так, як їх опубліковано, замість узагальнення до одного твердження “виявлення на відстані до X km”.
| Модель |
Архітектура сканування |
Загальна дальність / дальність для великих цілей |
Ціль середнього класу |
Дальність для малих БПЛА |
Максимальна висота |
Одночасно супроводжувані цілі |
Влада |
| MR-RDT02K |
3D, Ku-діапазон, механічне сканування + DBF |
3.5 km |
БПЛА середнього класу ≥3.5 km (RCS 1 m²) |
≥1.5 km (RCS 0.01 m²) |
600 m |
≥100 |
≤120 W |
| MR-RDT05K |
3D, Ku-діапазон, механічне сканування + DBF |
5 км |
БПЛА середнього класу ≥5 km (RCS 1 m²) |
≥3 km (RCS 0.01 m²) |
600 m |
≥200 |
≤180 W |
| MR-RDT10K |
3D, X-діапазон, механічне сканування + DBF |
10 km |
Транспортний засіб/гелікоптер ≥10 km |
≥5 км |
1,000 м |
≥200 |
≤260 W |
| MR-RDT12K |
X-діапазон 9.8–10 GHz, механічне сканування + DBF |
Транспортні засоби/судна/гелікоптери ≥25 km |
Люди ≥15 km |
БПЛА класу DJI Phantom 4 ≥12 km* |
≤3,000 m |
≥500 |
Не опубліковано |
| MR-RDT18K |
3D, X-діапазон, механічне сканування + DBF |
15 км |
Транспортний засіб/гелікоптер ≥15 km |
≥8 км |
2,000 м |
≥300 |
≤330 W |
| MR-RDT20K |
3D, X-діапазон, механічне сканування за азимутом + DBF за кутом місця |
20 km |
Транспортний засіб/гелікоптер ≥20 km |
≥10 км |
3,000 m |
≥500 |
≤400 W |
| MR-RDA10K-4R |
2D фазована антенна решітка X-діапазону, моноімпульсна |
Транспортні засоби/судна ≥15 km |
Люди ≥12 km |
≥10 km, ясна погода** |
Не опубліковано |
≥500 |
Не опубліковано |
| MR-RDA15K-4R |
2D AESA з чотирма решітками |
Транспортний засіб/гелікоптер ≥8 km |
— |
≥5 км |
1,500 m |
≥500 |
Загалом ≤1.6 kW |
*Показник MR-RDT12K’ для малих цілей опубліковано для названого класу побутових дронів, а не для вказаного значення RCS, тому його не можна безпосередньо порівнювати’ з показниками для RCS 0.01 m², наведеними в інших рядках цієї таблиці.
**На другій опублікованій сторінці продукту MR-RDA10K-4R під тією самою назвою моделі наведено суттєво відмінні характеристики. Вважайте дані обох сторінок попередніми та запитайте чинний підписаний технічний паспорт, перш ніж вносити будь-які показники RDA10K-4R до тендерної документації.
Два підходи до сканування, що стоять за цими показниками
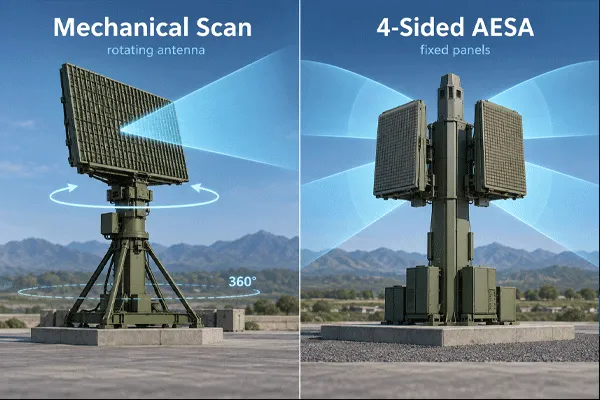
Пристрої серії RDT сканують механічно: антена, що обертається, у поєднанні з цифровим формуванням променя (DBF) за кутом місця забезпечує охоплення 360 degrees завдяки фізичному обертанню. Саме тому для MR-RDT12K і MR-RDT20K указано єдиний показник азимутального огляду 360 degrees. Це’ простіша конструкція з нижчим енергоспоживанням, і саме тому’ споживана потужність цієї підлінійки становить від 120 W до 400 W, а не сягає кіловатного діапазону.
Натомість у пристроях серії RDA використовується фазована конструкція з чотирма антенними решітками. Кожна грань керує променем електронно й охоплює приблизно 90 degrees; разом чотири грані забезпечують круговий огляд. Для MR-RDA10K-4R це зазначено прямо: 90 degrees на грань і 360 degrees для системи загалом. Таке уточнення корисне, але покупець має розрізняти показник для окремої грані та показник для всієї системи, а не вважати, що одному радарному блоку відповідає один показник зони охоплення.
Як радар наводить камеру: інтеграція з поворотом за координатами цілі
Сама по собі радіолокаційна траєкторія — це азимут, дальність, швидкість і часом висота, а не зображення. Комбіновані радіолокаційно-оптичні продукти Midradar’, як-от радіолокаційно-оптична система виявлення MR-RD02SE-DMS15-AU, поєднують одну із зазначених вище радіолокаційних головок із засобами зйомки у видимому діапазоні, інфрачервійним тепловізором і сервоприводним поворотно-нахильним пристроєм та працюють під керуванням платформи RGS2000.
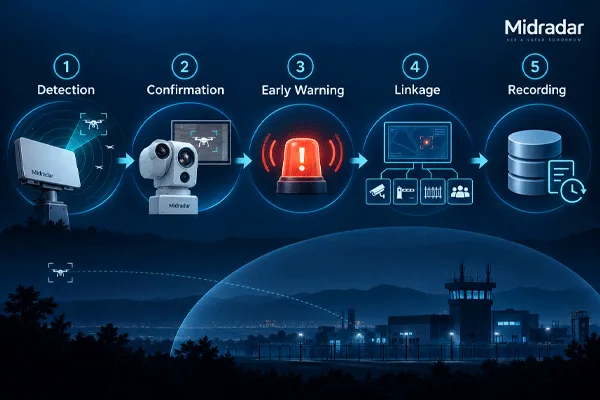
Передавання даних від радара до камери відбувається приблизно за п’ять етапів:
- Радар виявляє траєкторію, що перетинає налаштований поріг за дальністю чи швидкістю або межу визначеної зони.
- Дані траєкторії (азимут, кут місця, швидкість) передаються до програмного забезпечення платформи в реальному часі.
- Платформа подає команду поворотно-нахильному пристрою автоматично навести оптико-електронне обладнання за цим азимутом. У власних матеріалах Midradar’ називає це “інтелектуальним наведенням оптико-електронних засобів за даними радара.”
- Камера налаштовує збільшення відповідно до дальності цілі’, а оператор або, там, де вона впроваджена’, система розпізнавання цілей на основі ШІ платформи’ підтверджує, чи відповідає траєкторія дрону, птаху, транспортному засобу або хибному виявленню.
- Підтверджені загрози реєструються та можуть через ту саму платформу запускати сигнал тривоги або акустичні чи оптичні засоби стримування.
Безперешкодна інтеграція з наявною інфраструктурою безпеки зазвичай залежить насамперед від підтримки протоколів і лише потім — від дальності радара. Платформи Midradar’ підтримують GB/T 28181, ONVIF і RTSP для підключення до сторонніх систем керування відео або командування та управління, а також RESTful API та SDK для тіснішої інтеграції. Цей перелік варто звірити з уже використовуваною платформою VMS або C2 до остаточного затвердження специфікації, а не після нього.
Огляд радарів спостереження на малих висотах: дальність & варіанти застосування
Де застосовують ці системи
- Периметри аеропортів і коридори заходу на посадку.Виявлення дронів, птахів і несанкціонованих легких повітряних суден поблизу злітно-посадкових смуг, де потрібно швидко відрізнити хибну тривогу через зграю птахів від реального вторгнення дрона.
- Енергетичні об’єкти та об’єкти критичної інфраструктури.Виявлення вторгнень дронів над лініями електропередачі, підстанціями або резервуарами до того, як вони потраплять у зону видимості стаціонарної камери.
- Прикордонні та прибережні зони.У цій самій маловисотній лінійці’ показники дальності виявлення транспортних засобів і суден (10–25 km залежно від моделі) забезпечують охоплення наземних і надводних цілей під контрольованим повітряним простором; лінійка радарів огляду поверхні Midradar’ має ще більшу дальність: MR-RDG50K розрахований на виявлення великих суден на відстані 50 km або більше для об’єктів, яким потрібні обидва рівні спостереження.
- Тимчасовий або пов’язаний із проведенням заходів моніторинг повітряного простору.Швидко розгортане радіолокаційне покриття доповнює стаціонарні системи камер, які не можуть бачити за горизонтом або в умовах слабкого освітлення’; на сьогодні радіолокаційні та охоронні системи компанії’ встановлено приблизно на 1,000 об’єктах у понад 50 країнах.
Чого радар сам по собі не повідомить’
Як видно з наведеної вище таблиці, переваги цієї лінійки незмінні: робота вдень і вночі, виявлення, не обмежене прямою видимістю’, та супровід до 500 траєкторій одночасно в моделях вищого класу. Водночас сама радіолокаційна головка не забезпечує деяких можливостей’.
- Ідентифікація не відбувається автоматично’.Необроблена траєкторія показує, що певний об’єкт рухається із заданими азимутом і швидкістю. Надійно відрізнити птаха від малого дрона досі можна лише за допомогою наведення оптико-електронних засобів або оператора, а не самих радіолокаційних даних.
- Завади створюють хибні траєкторії.Адаптивне придушення завад відфільтровує відбиття від дерев, хвиль, дощу та фонового руху, але зграї птахів і умови з великою кількістю завад усе одно можуть спричиняти виявлення, для відсівання яких потрібен другий датчик.
- Максимальна висота виявлення значно залежить від моделі.Пристрій, розрахований на невеликий периметр (MR-RDT02K, 600 m), не покриє’ діапазон висот, зазвичай потрібний для коридору заходу на посадку поблизу злітно-посадкової смуги (MR-RDT20K або MR-RDT12K, до 3,000 m).
- Для однієї моделі цієї лінійки опубліковано два суперечливі технічні паспорти.Зазначена вище розбіжність щодо MR-RDA10K-4R — це проблема джерел інформації, а не дефект виробу, але вона означає, що самостійне вивчення цієї моделі без актуального технічного паспорта не є надійним’.
- Ціни на жодну модель цієї лінійки не публікуються’.Для всіх восьми наведених вище пристроїв потрібно безпосередньо запитувати цінову пропозицію; опублікованого діапазону цін, на який можна було б орієнтуватися, немає’.
Поширені запитання
Який діапазон висот насправді охоплює радар спостереження за маловисотним повітряним простором?
Це залежить від моделі: від 600 m для компактного MR-RDT02K до 3,000 m для MR-RDT12K і MR-RDT20K. Єдиної максимальної висоти для всієї лінійки немає.
Чи може радар цього типу виявляти малі споживчі дрони, а також повітряні судна?
Так, але на меншій відстані, ніж більші цілі. Для малих БПЛА (RCS близько 0.01 m²) дальність зазвичай становить приблизно половину опублікованої для транспортних засобів або великих цілей загалом для того самого пристрою.
Чи зменшують погодні умови опубліковану дальність виявлення?
Так, можуть. Принаймні для однієї моделі цієї лінійки, MR-RDA10K-4R, прямо зазначено, що дальність виявлення малих БПЛА наведено для ясної погоди. Адаптивне придушення завад допомагає зменшити вплив відбиттів від дощу та хвиль, але не заявлено, що воно усуває втрату дальності за несприятливих умов.
Чи потрібна камера, чи радар може працювати самостійно?
Радар може самостійно виявляти та супроводжувати цілі. Достовірне визначення того, чому саме відповідає траєкторія — дрону, птаху, транспортному засобу чи хибній тривозі, — потребує поєднання радара з наведенням оптико-електронних або тепловізійних засобів через радіолокаційно-оптичний продукт чи інтеграцію платформи.
Скільки коштує радіолокаційна система спостереження за маловисотним повітряним простором?
Midradar не публікує ціни на жодну модель цієї лінійки. Цінові пропозиції надаються для кожного проєкту з урахуванням моделі, кількості та обсягу інтеграції.


 12:02