Порти не є однодоменними спостережними об’єктами. Команді з безпеки може знадобитися виявити невелике судно, що наближається до хвилеріза, службовий човен, який заходить у заборонене місце швартування, людину, що пересувається між контейнерними стелажами, та низьколітаючий дрон, що пролітає над кранами — іноді все це в одному і тому ж операційному вікні.
Ці цілі не створюють однакове радарне відбиття, не рухаються через ту ж геометрію і не потребують однакового методу перевірки. Наземний радар, оптимізований для суден, автоматично не забезпечує надійний тривимірний нагляд за дронами, тоді як радар низької висоти може бути не найефективнішим сенсором для постійного широкомасштабного моніторингу човнів та руху вздовж берега.
Практичним рішенням є багаторівнева система радарного спостереження за портом, яка призначає кожному датчику конкретне завдання, об’єднує траєкторії та відео на одній платформі та тестує повний робочий процес за реалістичних умов на об’єкті. Цей посібник пояснює, як спроектувати та оцінити таку архітектуру, не розглядаючи максимальну дальність як єдиний критерій закупівлі.
Як виявляти малі судна та низьколітні дрони у складному портовому середовищі
1. Чому порти потребують двосферного спостереження
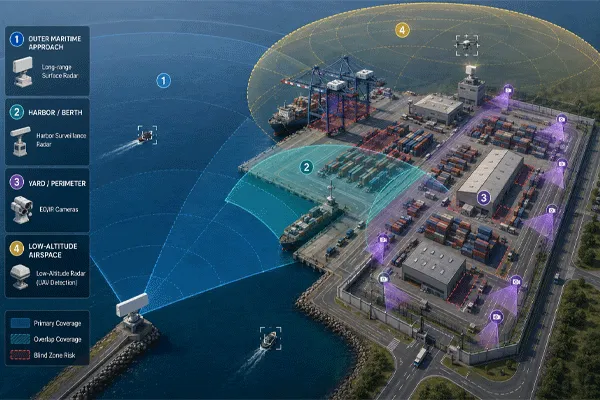
Охорона порту здійснюється у чотирьох взаємопов’язаних просторах: відкритій воді, районах гаваней і причалів, прибережних територіях та периметральних зонах, а також у повітряному просторі на невеликій висоті над об’єктом. Кожний простір створює різні проблеми цілей та перешкод.
| Оперативна зона |
Зразкові цілі |
Домінуюча складність |
Основна мета спостереження |
| Зовнішній морський підхід |
Малі судна, робочі човни, наближення суден |
Морські перешкоди, погода, велика дальність, низька висота цілі |
Раннє виявлення та стабільне відстеження суден |
| Гавань і причали |
Службові човни, несанкціоновані судна, плаваючі об'єкти |
Хвилі, пришвартовані судна, хвилерізи, крани |
Відстеження безперервності в густих та обмежених водних районах |
| Двір та периметр |
Рух людей, транспортних засобів, воріт та огорожі |
Стовпи контейнерів, обладнання, рух на дорозі |
Зонова система виявлення вторгнень та перевірка за допомогою камер |
| Повітряний простір низької висоти |
Багатороторні БПЛА, літаки з фіксованим крилом, птахи |
Завалення наземним фоном, крани, будівлі, коливання цілі |
Тривимірне відстежування, класифікація та своєчасне підказування |
Отже, система потребує більше ніж одну категорію сенсорів. Мета полягає не в зборі максимальної кількості пристроїв; її завдання — усунути прогалини у покритті між водою, сушею та повітрям, уникаючи при цьому дублювання сповіщень і нечіткої відповідальності оператора.
2. Чому портове середовище складне для радарів і камер
Порт поєднує динамічний природний безлад із щільними штучними спорудами. Середовище змінюється залежно від сектору та часу доби, тому налаштування, що працює у відкритому морському напрямку, може не спрацювати, коли той самий радар дивиться на причал, контейнерний кран або дорогу.
- Завишування поверхні моря змінюється залежно від вітру, напрямку хвиль, стану моря, дощу, бризок та кута падіння.
- Великі сталеві судна, крани, огорожі, баки та стоси контейнерів створюють сильні відблиски, зони тіней та ефекти багатошляхового розповсюдження.
- Рухома техніка, дорожній рух, обертове обладнання та хвилі можуть конкурувати зі слабкими цілями або створювати дратівливі сліди.
- Малі човни можуть мати слабкі, нестабільні радарні відбитки; повільні безпілотники можуть накладатися на наземні перешкоди та активність птахів.
- Туман, імла, контрове світло та нічні умови зменшують дальність огляду, тоді як дощ та атмосферні ефекти можуть по-різному знижувати ефективність радару та EO/IR.
Для обговорення фізики радарів див. посібник Midradar щодо виявлення малих суден у морських перешкодах. Ця сторінка залишається зосередженою на ширшій архітектурі портової системи та не повторює той аналіз.
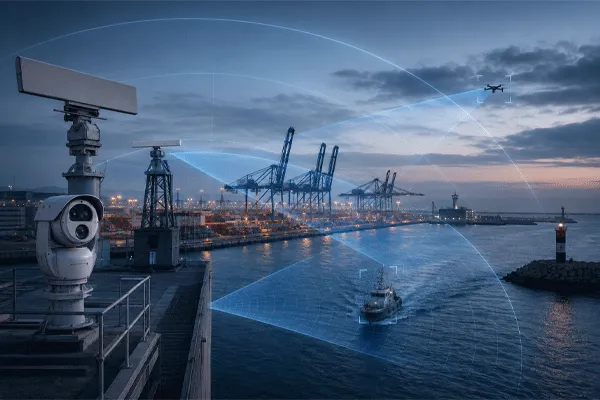
Рисунок 1. Ілюстративні шари покриття порту. Це концепція планування, а не прогноз покриття для конкретного місця.
3. Радар поверхневого спостереження та радар низької висоти виконують різні завдання
Корисний закупівельний документ має окремо визначати вимоги до водної поверхні та повітряного простору перед вибором обладнання. «Виявлення у повітрі, на суші та на морі» у описі продукту саме по собі не доводить, що один радар забезпечить однакову оперативну ефективність у всіх трьох сферах.
| Пункт порівняння |
Радар поверхневого спостереження |
Низьковисотний 3D-радар |
| Основна цільова область |
Судна, малий флот, транспортні засоби та персонал біля поверхні |
БПЛА, птахи та інші низьколітаючі цілі, що потребують інформації про висоту |
| Ключовий вихід |
Дальність, азимут, швидкість, курс і стабільна поверхнева траєкторія |
Тривимірне положення, висота, швидкість і повітряний маршрут |
| Геометрія покриття |
Довгі горизонтальні сектори; видимість у приповерхневому шарі |
Азимут плюс достатнє покриття по висоті та гранична висота |
| Важливі фактори дизайну |
Морські перешкоди, мінімальна швидкість, маскування узбережжя, радіолокаційний горизонт |
RCS, висота, мікро-Doppler або інші класифікаційні ознаки, будівельні та кранові перешкоди |
| Типова оперативна роль |
Моніторинг морських підходів і узбережжя на великій території |
Місцева або загальнобудівельна обізнаність щодо повітряного простору на низькій висоті |
| Невдача при неправильному застосуванні |
Асортимент головних суден може не перетворюватися на покриття безпілотників |
Радіолокаційна станція, орієнтована на дрони, може залишати неефективні або неповні морські сектори |
Отже, архітектура повинна враховувати радар поверхневого спостереження і радар спостереження на низькій висоті як додаткові сенсорні шари. Загальна платформа може поєднувати їхні результати, але технічні вимоги мають залишатися чіткими.
4. Визначте повний ланцюг виявлення
Вимога безпеки порту не повинна обмежуватися лише «виявити ціль». Операційний ланцюг має щонайменше п’ять етапів, і збій на будь-якому з них може перешкодити корисному сповіщенню.
| Сцена |
Оперативне значення |
Питання прийняття |
| Виявлення |
Виробляється повернення у вигляді мішені. |
На якій відстані та за яких умов цілі та перешкод? |
| Початок відстеження |
Повторювані спостереження об'єднуються в трек. |
Скільки сканів і скільки часу потрібно? |
| Стабільне відстеження |
Ідентичність, позиція, швидкість, курс і висота підтримуються. |
Яка поведінка при втраті та повторному захопленні траку дозволена? |
| Класифікація / перевірка |
Система призначає клас або підказки EO/IR для підтвердження людиною. |
Чи можуть оператори відрізнити загрозу від птахів, хвиль, руху або дозволеної діяльності? |
| Сигнал тривоги та реагування |
Правила перетворюють перевірений трек на операційну подію. |
Яка зона, напрямок, маршрут, швидкість або розклад спричиняє ескалацію? |
| Принцип закупівлі: стабільна траєкторія, наведення камери та передача сигналу тривоги зазвичай цінуються більше, ніж один довготривалий радарний сигнал. Вимагайте від постачальників вказувати протестовану дальність і критерії для кожного етапу. |
5. Побудуйте багатошарову сенсорну архітектуру
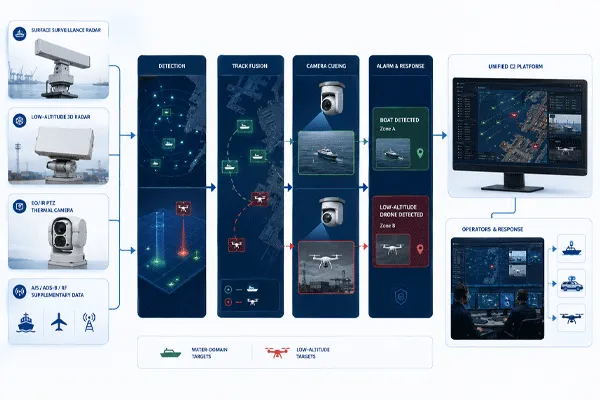
Багаторівнева архітектура призначає кожному компоненту одне основне завдання сенсора та визначає, як об’єднуються дані. Типова конфігурація порту може включати такі елементи.
Зовнішній шар морського спостереження
Дальнє спостереження за поверхнею за допомогою радара охоплює підхідні канали, межі якорних стоянок, підходи до хвилерізів та обрані офшорні сектори. Вимога повинна визначати клас цілі, маршрут, морські умови, мінімальну швидкість та очікувану безперервність слідування—не лише інструментальну дальність.
Внутрішній порт та шар причалу
Може знадобитися другий сектор поверхневого радара або більш локальна конфігурація радара там, де крани, пришвартовані судна, острови, пірси або вигнуті узбережжя блокують зовнішній датчик. Внутрішній шар має надавати пріоритет мінімальній дальності, роздільній здатності, поведінці повільних об’єктів та безперервності при перетині потоку руху.
Шар повітряного простору на низькій висоті
Тривимірний радар низької висоти контролює ймовірні маршрути наближення дронів над водою, логістичними майданчиками, сховищами палива, адміністративними будівлями та обмеженими причалами. Конструкція повинна враховувати покриття за висотою, маскування краном та будівлями, висоту цілі, частоту оновлень та здатність підтримувати треки під час маневрування.
шар перевірки EO/IR
Видимі та теплові камери надають докази класифікації, які один лише радар може не забезпечити. Специфікація камери повинна оцінюватися згідно з необхідним розміром цілі, кутом огляду, атмосферними умовами, стабілізацією, швидкістю панорамування та нахилу, а також часом, який є до того, як ціль досягне захищеної зони.
Кооперативні та додаткові дані
Дані AIS, ADS-B, RF-детекції та контролю доступу можуть додати контекст, але їх не слід вважати заміною незалежного сенсорного спостереження. Кооперативні передавачі можуть бути відсутні, відключені, некоректні або не стосуватися цілі, що досліджується.
Єдина командна платформа
Платформа повинна відображати повітряні, водні та наземні сліди на одній геопросторовій основі, корелювати дубльовані звіти, керувати EO/IR-наведенням, застосовувати правила сповіщень, записувати докази та демонструвати чіткий стан роботи кожного підключеного сенсора.
Якщо проект включає авторизований процес протидії БПЛА, використовуйте counter-UAV інтегроване рішення проти БПЛА як суміжне системне посилання. Функції виявлення, ідентифікації та реагування повинні залишатися окремо визначеними в комерційній сфері.
Рисунок 2. Багаторівнева архітектура спостереження за портом від датчиків до оперативної реакції.
Як виявляти малі судна та низьколітні дрони у складному портовому середовищі
6. Покриття проектування за операційною зоною, а не за асортиментом продукції
План покриття слід починати з охоронюваної території та цільових маршрутів. Кількість сенсорів та їхні позиції встановлення є результатами цього дослідження, а не припущеннями, зафіксованими в технічному описі продукту.
| Зона |
Зона для захисту |
Ключова вимога до дизайну |
Типовий ризик сліпої зони |
| A — Зовнішній підхід |
Підхідні канали, межа якорної стоянки, обмежена зона у відкритому морі |
Дальнє поверхневе відстеження, радарний горизонт, ефективність у морських умовах |
Великі судна маскування, кривизна, офшорні споруди |
| B — Гавань / причал |
Причали, басейн, обслуговуючі канали, отвори хвилерізу |
Мінімальна дальність, повільні цілі, щільне розділення траєкторій |
Пристебнуті судна, крани, сліди, багатошляховість |
| C — Двор / периметр |
Контейнерний майданчик, ворота, паливні зони, склади |
Зони вторгнення на ґрунт і відеоперевірка |
Стовпи контейнерів, дороги, техніка, тимчасові споруди |
| D — Повітряний простір низької висоти |
Прибережна зона, крани, контрольні будівлі, обмежені вантажні зони |
3D відстеження БПЛА, покриття по висоті, швидке наведення |
Тінь журавля, дахи, уповноважені дрони, птахи |
Огляд місця повинен зафіксувати:
- координати радара та камери, висоти встановлення та структурні обмеження;
- маскування рельєфу, узбережжя, причалу, судна, крана та стосів контейнерів;
- зони сліпого поля ближнього радіусу та необхідне перекриття між датчиками;
- цільова висота та маршрут на різних відстанях;
- потужність, волокно, мережа, заземлення, блискавка, корозія та доступ для обслуговування;
- тимчасові портові конфігурації, включаючи мобільні крани, складені контейнері та відвідування великих суден;
- дозволений час реакції від першого оперативного сліду до візуального підтвердження.
Для наземних та прибережних меж сторінки про охорону периметра та спостереження за кордоном і узбережжям надають відповідний контекст застосування, але ця стаття повинна залишатися сфокусованою на портовій інтеграції багатьох доменів.
7. Радіолокаційне наведення на камеру повинно бути інженерно спроектоване, а не припущене
Заява про те, що радар «підтримує PTZ-зв'язок», може означати лише те, що координати можна експортувати. Надійне автоматичне наведення вимагає повного ланцюга даних і калібрування.
| Елемент інтеграції |
Що потрібно визначити |
| Координатна система |
Широта/довгота, місцева сітка, висотна відмітка та картографічна проекція повинні бути узгоджені. |
| Синхронізація часу |
Часові мітки радара, камери, сервера та платформи мають бути достатньо узгоджені для прогнозування рухомих об’єктів. |
| Відстежити особистість |
Платформа повинна зберігати ідентифікатори треків та керувати дублікатами або об'єднаними треками між сенсорами. |
| Затримка та прогнозування |
Обчислення підказок повинно враховувати частоту оновлення датчика, затримку мережі, прискорення PTZ та рух цілі. |
| Калібрування прицільної осі |
Координати радара, оптична вісь камери, орієнтація щогли та модель рельєфу повинні бути відкалібровані на місці. |
| Поле зору та передача |
Камера повинна мати достатнє поле зору, щоб захопити ціль до того, як відбудеться збільшення або передача між підрозділами. |
| Тест прийнятності |
Слід вимірювати помилку підказки, час засвоєння, утримання цілі та відновлення після збоїв, а не описувати їх якісно. |
Пропозиція щодо системи повинна визначати, чи постачальник доставляє API, драйвер камери, налаштований робочий процес чи повністю введену в експлуатацію систему система об'єднання радарного та візуального бачення. Це не рівнозначні комерційні сфери.
8. Керувати хибними тривогами за доменом і зоною
Одне глобальне налаштування чутливості рідко підходить для порту. Контроль хибних тривог повинен поєднувати обробку даних сенсорів з правилами, що враховують місцезнаходження, і робочими процесами оператора.
| Домен |
Звичайне джерело неприємностей |
Підхід до контролю |
| Поверхня води |
Хвилі, дощові клітини, сліди, буйки, плаваючі уламки |
Адаптивні карти засмічення, фільтри швидкості / маршруту, порогові значення для конкретних зон, підтвердження за допомогою багатосканування |
| Портова інфраструктура |
Крани, обертове обладнання, рухомі крани, віддзеркалення великих суден |
Маски виключень, структурні карти, правила якості треків та періодичне перенастроювання |
| Периметр земельної ділянки |
Дорожній рух, уповноважені працівники, рослинність, вантажне обладнання |
Віртуальні огорожі, графіки, правила напрямку та контекст контролю доступу |
| Повітряний простір низької висоти |
Птахи, уповноважені дрони, відбиття від землі, погода |
Функції 3D-треків, підтримка класифікації, перевірка EO/IR та списки авторизованих польотів |
Низький рівень помилкових тривог не слід досягати підвищенням порогів до того, як слабкі цілі зникнуть. Тестування прийнятності має оцінювати як пропуск виявлень, так і помилкові тривоги під час типових операцій порту.
Як виявляти малі судна та низьколітні дрони у складному портовому середовищі
9. Приклад логіки конфігурації Midradar
| Примітка щодо конфігурації Наступна таблиця є прикладом відповідності продуктів, а не остаточним дизайном сайту або гарантією продуктивності. Остаточний вибір потребує визначення цільових показників, креслення покриття, огляду сайту, обсягу інтеграції та критеріїв прийняття. |
| Оперативна потреба |
Елемент кандидата Midradar |
Основна роль |
Покупець повинен перевірити |
| Широкий морський підхід / прибережний сектор |
Радар поверхневого спостереження MR-RDG50K |
Шар дальнього спостереження за поверхнею та узбережжям |
Підтвердіть постійний канонічний URL продукту перед публікацією; перевірте цільовий діапазон та геометрію сектора. |
| Гавань, причал або прибережний сектор середньої дальності |
Радар поверхневого спостереження MR-RDG20K |
Поверхневі судна, малі кораблі та наземні/водні рухомі цілі |
Перегляньте мінімальний діапазон, карту перешкод, умови для повільної цілі, перекриття та розташування камери. |
| Місцевий повітряний простір на низькій висоті навколо портових об'єктів |
Поточна затверджена модель радара для спостереження на низькій висоті (кандидат MR-RDV05K; необхідна перевірка в день випуску) |
3D-виявлення та відстеження малих БПЛА та інших низьковисотних цілей |
Не публікуйте та не розміщуйте посилання на модель, поки сторінка продукту англійською та затверджена специфікація не будуть доступні. Перевірте цільовий RCS, висоту, зашумлення та оновіть вимоги. |
| Візуальна перевірка та докази |
MR-HTVC6511-2132 Далекобійна тепловізійна камера безпеки |
Підтвердження цілі вдень/вночі, наведення з радарним зв’язку та відстеження PTZ |
Підтвердьте вимоги до теплового та видимого DRI, вибір об’єктива, швидкість PTZ, стабілізацію, захист від морської корозії, протоколи та обсяг калібрування. |
| Єдина оперативна картина |
Радарно-відейна інтеграція / платформа C2 |
Відображення треків, підказки, правила сигналізації, докази та стан пристрою |
Визначте API, модель ліцензування, кібербезпеку, ролі користувачів, ведення журналу та відповідальність за інтеграцію сторонніх сервісів. |
10. Визначте межі інтеграції та кібербезпеки
Пропозиція з нагляду за портом має визначати, яка сторона постачає мережу сенсорів, сервери, джерело часу, управління відео, ГІС, засоби кібербезпеки та інтерфейси до існуючої командної платформи. Сумісність протоколів не дорівнює завершеній інтеграції. Контракт повинен визначати власність даних, ролі користувачів, автентифікацію, шифрування, ведення журналів, резервне копіювання конфігурацій, відповідальність за оновлення програмного забезпечення та процедуру відновлення після відмови сенсора або мережевого зв’язку. (GIS)
Вимагайте документацію керованого інтерфейсу та демонстрацію «від кінця до кінця» із використанням запропонованого радара, EO/IR корисного навантаження, командного програмного забезпечення та зовнішньої платформи. Тест повинен перевіряти конверсію координат, мітки часу, ідентифікацію треків, відображення тривоги, передачу відео та підтвердження оператором у реалістичних умовах затримки та пропускної здатності.
11. Використовуйте тест приймання сайту, специфічного для порту
Приймання на майданчику повинно тестувати повний операційний ланцюг, а не окреме увімкнення сенсорів. Визначте представницькі сценарії для човнів, дронів, транспортних засобів та персоналу; маршрути наближення; записи стану моря та погоди; критерії виявлення та стабільного відстеження; періоди спостереження за помилковими тривогами; наведення камер; журналювання подій; резервування; і робочі процеси операторів. Записуйте сирі треки, відео, мітки часу, файли конфігурацій та винятки, щоб результат був аудиторським.
Поширені помилки у проектуванні системи портового спостереження
- Використання однієї фігури максимальної дальності для малих човнів, великих суден і дронів без окремого визначення цілей.
- Припускаючи, що морський радар автоматично надає надійні дані про висоту та класифікацію для низьколітаючих БПЛА.
- Розміщення всіх датчиків на одній щоглі без перевірки взаємного закриття, вібрацій, доступу для обслуговування та геометрії камер.
- Ігноруючи тимчасові перешкоди, створені стосами контейнерів, кранами та великими відвідувальними суднами.
- Розгляд виявлення AIS, ADS-B або RF як повної заміни незалежного радару та сенсорного виявлення EO/IR.
- Accepting “Підтримується зв'язок PTZбез інтеграції, калібрування та контрольного тестування осцилографа.
- Тестування цілей по одній у спокійних умовах, ігноруючи звичайні інтенсивні операції порту.
- Порівняння ціни обладнання без серверів, програмного забезпечення, ліцензій, будівельних робіт, введення в експлуатацію та підтримки протягом життєвого циклу.
Висновок
Виявлення малих човнів та низькорівнево літаючих дронів у порту — це не проблема вибору одного радара. Це питання покриття, інтеграції та операційного робочого процесу на воді, землі та в повітрі.
Оборонний дизайн розділяє завдання поверхневого та повітряного спостереження, використовує EO/IR для візуальної перевірки, поєднує сліди в єдиній платформі, контролює хибні спрацювання за зоною та перевіряє повний ланцюг через тест приймання сайту для конкретного порту. Правильна конфігурація залежить від цілі, геометрії об'єкта, висоти встановлення, часу відгуку та меж інтеграції — а не від найбільшого числа, зазначеного в технічному паспорті.
Запросити огляд покриття порту та інтеграції
Midradar може підготувати попередню основу конфігурації для портів, контейнерних терміналів, прибережних об’єктів та офшорної інфраструктури. Забезпечити:
- карта сайту або координати і межі охоронюваної території
- типи цілей, розміри або посилання на RCS та очікувані маршрути
- необхідний час попередження та порядок реагування
- існуючий радар, AIS, камери, VMS, PSIM або VTS інтерфейси
- кандидатські точки встановлення сенсорів і камер
- екологічні, корозійні, енергетичні та мережеві обмеження
- очікування тесту прийняття та графік проекту
Результат можна використовувати для порівняння кількості сенсорів, припущень щодо покриття, обсягу інтеграції та відповідальності за приймання на узгоджених умовах. Зверніться до Midradar для аналізу проєкту.
Поширені запитання
Чи може один радар виявляти як малі човни, так і дрони в порту?
Деякі радари можуть надавати дані про цілі в кількох доменах, але не слід вважати, що один пристрій забезпечує однакове оперативне покриття для човнів і низьколітаючих дронів. Покупцям слід перевіряти дальність виявлення цілей, покриття по висоті, висоту виведення, умови захаращення та критерії відстеження для кожного домену.
Чому часто потрібен окремий радар низької висоти?
Радіолокаційна станція малої висоти забезпечує тривимірне повітряне відстеження, включно з висотою та достатнім покриттям по висоті. Ці дані важливі для підтримання траєкторії дронів та наведення камер на крани, будівлі та інші вертикальні перешкоди.
Чи достатньо AIS для виявлення несанкціонованих човнів?
Ні. AIS додає корисну інформацію про кооперативну ідентифікацію та плавання, але він самостійно не виявляє судна, які є некоперативними, незареєстрованими, які неправильно повідомляють або занадто малі, щоб мати необхідний передавач.
Як порту слід зменшити хибні тривоги від хвиль та птахів?
Використовуйте обробку, специфічну для домену, та правила зон, а потім перевіряйте цілі через поведінку треку та EO/IR. Тест на прийнятність повинен вимірювати одночасно помилкові тривоги та пропущені виявлення, щоб чутливість не зменшувалася лише для того, щоб кількість тривог виглядала кращою.
Скільки радарних одиниць потрібно порту?
Кількість залежить від форми берегової лінії, портової інфраструктури, цільових маршрутів, висоти встановлення, надлишковості та допустимої зони сліпого огляду. Потрібен креслення покриття конкретного місця перед визначенням кількості датчиків.


 11:24